

Kawasaki Robotics neoROSET
Intelligenter programmieren. Früher simulieren. Schneller in Betrieb nehmen.
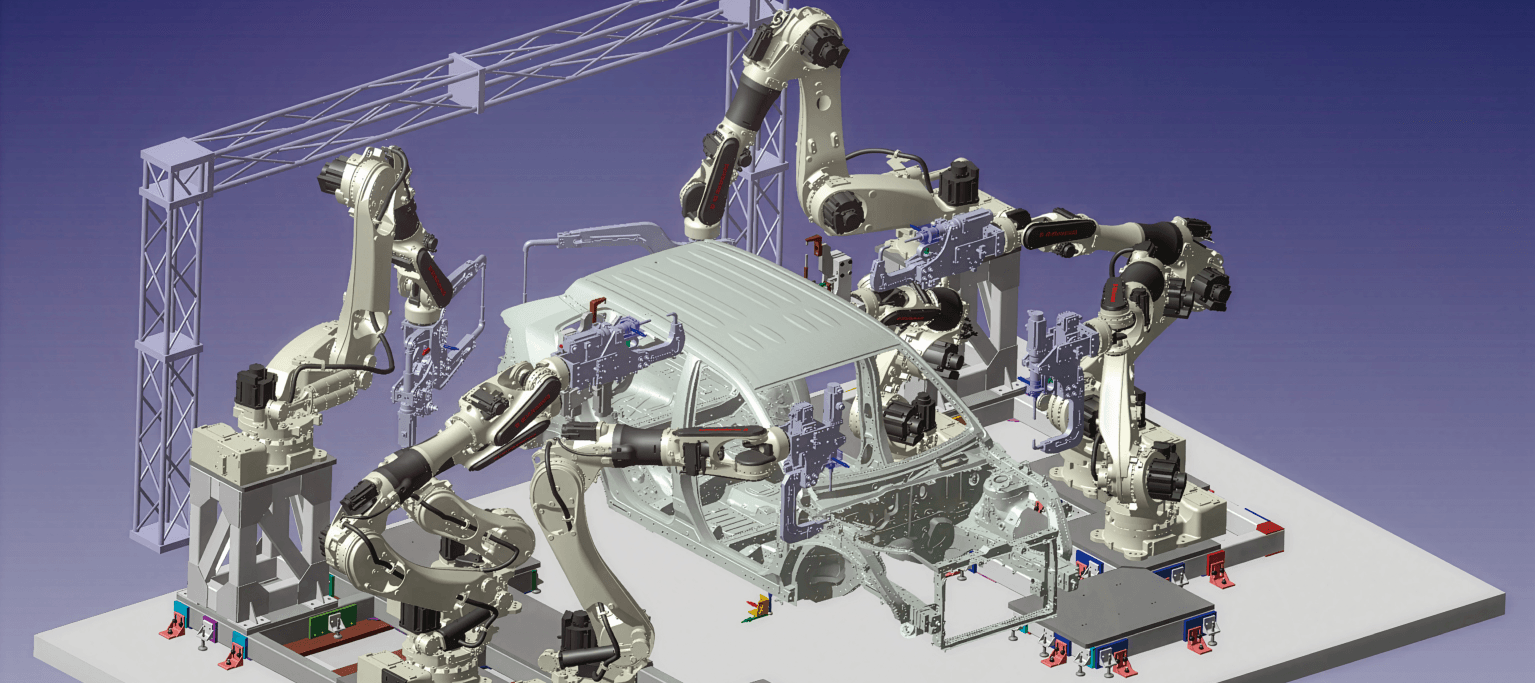
neoROSET bringt Roboterprogrammierung und hochpräzise Simulation auf Ihren PC. Erstellen Sie Ihr Layout, entwickeln Sie Roboterprogramme, prüfen Sie Reichweite und Kollisionen, simulieren Sie Bewegungen und Zykluszeiten und bereiten Sie Ihre Anwendung vor, bevor Sie Änderungen am realen System vornehmen.
Das Ergebnis: Weniger Zeitaufwand für das Einlernen und die Fehlerbehebung in der Fertigung, weniger Überraschungen bei der Inbetriebnahme und eine produktivere Roboterverfügbarkeit.
Vorteile von neoROSET
Weniger Ausfallzeiten
Programmieren und überprüfen Sie Roboteranwendungen offline, anstatt sich ausschließlich auf das Einlernen und die Überprüfung an der tatsächlichen Maschine zu verlassen.
Schnellere Inbetriebnahme
Überprüfen Sie Layouts, Roboterreichweite, Kollisionen und Zykluszeiten bereits vor der Installation und erkennen Sie potenzielle Probleme frühzeitig. Dank seines von gängigen Office-Anwendungen inspirierten Menübands sowie der intuitiven Anordnung von Befehlen und Arbeitsabläufen ist neoROSET sehr leicht zu erlernen und zu bedienen.
Einfachere Programmierung
Erstellen Sie Programme visuell mit einer intuitiven grafischen Benutzeroberfläche und nutzen Sie CAD-Geometrie direkt für das Einlernen. Alle Modelle und Objekte lassen sich ganz einfach anhand von Flächen, Kanten, Eckpunkten, Mittelpunkten von Linien und vielem mehr verschieben – das macht die Programmierung schneller und wesentlich komfortabler.
Mehr Sicherheit vor der Implementierung
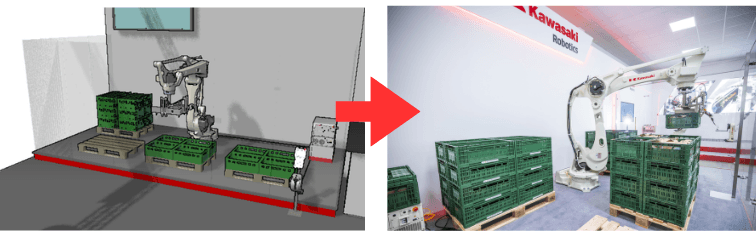
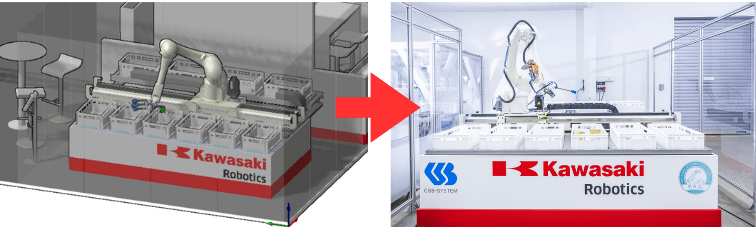
Simulieren Sie Roboterbewegungen, Peripheriegeräte, externe Achsen und Signale in einer virtuellen Umgebung, die das reale System originalgetreu nachbildet.
Einfacher Export in 3D-PDF-Dateien
Jede Simulation kann als vollständige 3D-PDF-Datei exportiert werden. So können Kunden und Partner das Modell aus jedem Blickwinkel detailliert betrachten – was die Kommunikation vereinfacht.
Alle gängigen Dateiformate werden unterstützt
Der direkte Import aller gängigen 3D-Dateiformate wird unterstützt, sodass keine vorherige Konvertierung erforderlich ist – das spart effektiv Zeit und Ressourcen.
Vom CAD bis zur Produktion
01. Planen Sie Ihre Zelle
Importieren Sie Ihre CAD-Daten, fügen Sie Roboter und Werkstücke hinzu und testen Sie verschiedene Layouts. Prüfen Sie, ob der Roboter die erforderlichen Positionen erreichen kann, bevor die physische Zelle aufgebaut wird.
02. Visuell programmieren
Erstellen Sie Lehrpunkte direkt aus der CAD-Geometrie und erstellen Sie Kawasaki-Roboterprogramme mithilfe einer grafischen Umgebung und des AS-Language-Editors.
03. Simulieren und überprüfen
Führen Sie die Anwendung virtuell aus. Überprüfen Sie Roboterbahnen, Taktzeiten, Kollisionen, Signale, Peripheriegeräte und externe Achsen.
04. Übertragung auf das reale System
Laden Sie in neoROSET erstellte Programme auf die tatsächliche Maschine und nutzen Sie die Überwachung der Roboterposition und der Signale, um abschließende Anpassungen zu unterstützen.
Verbringen Sie weniger Zeit mit der Programmierung am Roboter
Und mehr Zeit mit der Produktion damit.
Bisher erfordern Layout-Überprüfung, Programmierung, Kollisionsprüfungen und Anpassungen oft einen erheblichen Arbeitsaufwand direkt am Robotersystem. neoROSET verlagert einen Großteil dieser Arbeit in die virtuelle Umgebung.
Reduzieren Sie den Zeitaufwand für herkömmliches Offline-Teachen und -Anpassen auf einen Bruchteil.
Erkennen Sie Probleme, bevor sie zu Schwierigkeiten werden.
Eine während der Simulation entdeckte Kollision ist ein zu lösendes Problem. Eine während der Inbetriebnahme entdeckte Kollision bedeutet Ausfallzeit. Mit neoROSET können Sie Kollisionen und Arbeitsbereiche vor der Umsetzung auf Ihrem PC überprüfen. Die virtuelle Steuerungstechnologie von Kawasaki ermöglicht zudem eine hochpräzise Reproduktion von Roboterbewegungsbahnen und Taktzeiten.
Mit neoROSET können Sie ganz einfach folgende Aspekte überprüfen:
- Reichweite: Kann der Roboter tatsächlich jeden erforderlichen Punkt erreichen?
- Kollisionen: Kommen Roboter, Werkzeuge oder Anlagen miteinander in Berührung?
- Zykluszeit: Wird der geplante Prozess die erforderliche Taktzeit einhalten?
Alles, was Sie benötigen, um Ihre Roboteranwendung virtuell zu simulieren
| Präzise Bahn- und Taktzeitsimulation | Simulation mit mehreren Robotern | Simulation externer Achsen |
| Kollisions- und Layoutprüfung | AS-Sprach-Editor | Visualisierung der Verarbeitungsergebnisse |
| Linienprogrammierung | Import von CAD-Dateien | 3D-PDF-Export |
Integrieren Sie Ihre CAD-Daten in den Programmierprozess
Erstellen Sie nicht neu, was bereits existiert. neoROSET unterstützt eine Vielzahl gängiger CAD-Formate, sodass Konstruktionsdaten direkt in die Layoutplanung und Roboterprogrammierung einfließen können. Zu den Formaten gehören:
- STEP
- IGES
- CATIA
- SolidWorks
- Inventor
- NX
- JT
- Parasolid
- AutoCAD/DWG/DXF
- Solid Edge
- Rhinoceros
- Pro/E
- ACIS
Optimierung bestehender Roboteranwendungen
neoROSET dient nicht nur der Erstellung neuer Automatisierungsprozesse. Es ermöglicht Ihnen auch die bequeme Optimierung, Erweiterung und Modernisierung bestehender Anwendungen.
Visualisieren Sie bestehende Anlagen
Laden Sie Speicherdaten aus einer realen Robotersteuerung und bilden Sie das vor Ort vorhandene System in neoROSET nach – einschließlich Koordinaten und Teach-Punkt-Positionen, die physisch möglicherweise schwer zu überprüfen sind.
Programme effizienter anpassen
Verschiebe- und Spiegelungsfunktionen unterstützen die Umwandlung von Lehrpunkten und die Programmkorrektur während der Anpassung vor Ort.
Roboter-Ersatz planen
Ersetzen Sie Robotermodelle virtuell, um die Modellauswahl bei der Modernisierung veralteter Roboteranlagen zu bewerten.
Ein Tool. Verschiedene Aufgaben. Eine virtuelle Umgebung.
neoROSET ist ein äußerst vielseitiges und leistungsstarkes Werkzeug – es unterstützt:
Systemintegratoren
Entwerfen, programmieren und validieren Sie einen größeren Teil der Zelle bereits vor der Inbetriebnahme.
Roboterprogrammierer
Erstellen und ändern Sie Programme unabhängig vom physischen Roboter.
Produktionsingenieure
Bewerten Sie Layouts, Reichweite, Kollisionsrisiken und Zykluszeiten, bevor Sie Änderungen vornehmen.
Wartung und Service
Stellen Sie bestehende Systeme virtuell nach, um die Fehlerbehebung, Modifikation und Modernisierung zu unterstützen.
Vertrieb / Projektplanung
Nutzen Sie 3D-Simulationen, um vorgeschlagene Roboterkonzepte vor der Umsetzung zu vermitteln.
Verlagern Sie mehr Arbeit von der Fertigung auf Ihren PC
| Herkömmlicher Arbeitsablauf | Mit neoROSET |
|---|---|
| Reichweite am realen System prüfen | Reichweite virtuell überprüfen |
| Erkennen Sie Kollisionen bereits während der Einrichtung | Interferenzen im Voraus prüfen |
| Programmieren Sie hauptsächlich am Roboter | Programme offline vorbereiten |
| Anlagen zur Überprüfung anhalten | Simulieren, ohne die Maschine anzuhalten |
| Beheben Sie Probleme während der Inbetriebnahme | Probleme früher erkennen |
| Das Zyklusverhalten abschätzen | Simulieren Sie Bewegungsbahnen und Taktzeiten |
Erste Schritte mit neoROSET
Über die Kawasaki Robotics Academy wird ein spezieller neoROSET-Kurs angeboten, dessen Schwerpunkt auf der Erstellung von Programmen und Simulationen mit der Software liegt. Laut Broschüre sind auch Schulungen vor Ort beim Kunden möglich.
Sind Sie bereit, die Roboterprogrammierung offline durchzuführen?
Entdecken Sie, wie neoROSET Ihnen helfen kann, den Programmieraufwand zu reduzieren, Inbetriebnahmerisiken zu minimieren und Ihre Kawasaki-Roboteranwendung schneller serienreif zu machen.