

Robot Programming library
smarter programmieren. schneller umsetzen.
Die Kawasaki Robotics AS-Library bietet eine stetig wachsende Bibliothek vorkonfigurierter AS-Programmiermodule, wiederverwendbarer Codevorlagen und Entwicklungsressourcen, mit denen Sie gängige Roboterfunktionen schneller, einheitlicher und mit weniger Programmieraufwand implementieren können.
Sparen Sie Entwicklungszeit
- Beginnen Sie mit vorgefertigten Programmiervorlagen, anstatt Standardroutinen von Grund auf neu zu erstellen.
Reduzieren Sie Programmieraufwand
- Beginnen Sie mit einer funktionierenden, dokumentierten Routine statt mit einem leeren Programm.
Verbessern Sie die Konsistenz der Programmierung
- Verwenden Sie validierte Programmierbausteine projekt- und teamübergreifend wieder.
Standardisieren Sie bewährte Verfahren
- Stellen Sie einheitliche Programmierstandards im gesamten Unternehmen sicher.
Beschleunigen Sie die Inbetriebnahme
- Verkürzen Sie die Entwicklungszeit und konzentrieren Sie die technischen Ressourcen auf anwendungsspezifische Herausforderungen.
Vereinfachen Sie den Wissensaustausch
- Greifen Sie über eine zentrale Plattform auf Dokumentation, Beispiele und wiederverwendbaren Code zu.
Entwicklungszeit ist wertvoll
Das wiederholte Programmieren derselben Standard-Roboterfunktionen kostet wertvolle Entwicklungszeit. Ganz gleich, ob Sie Standard-Pick-and-Place-Routinen, Bewegungsbefehle oder gängige Automatisierungsaufgaben implementieren – sich wiederholende Programmieraufgaben erhöhen die Projektkosten und verlängern die Inbetriebnahmezeit.
Die AS-Library von Kawasaki Robotics hilft dabei, diese sich wiederholenden Arbeiten zu vermeiden, indem sie eine zentrale Sammlung wiederverwendbarer, validierter Programmiervorlagen und Entwicklungsressourcen bereitstellt.
Was ist die AS-Library?
Die AS-Library ist eine Desktop-Anwendung, die für Kawasaki-Roboterprogrammierer und Inbetriebnahmeingenieure entwickelt wurde. Sie vereint wiederverwendbare AS-Programmiervorlagen, Projektdokumentation und einen integrierten Codegenerator in einer benutzerfreundlichen Oberfläche und ermöglicht es Teams, die Programmierung projekt- und standortübergreifend zu standardisieren.
Was beinhaltet jedes Modul?
Dokumentation
Jede Routine wird erläutert: Was sie tut, zu welcher Aufgabe sie gehört, alle Parameter und die Grenzen, die Sie kennen müssen.
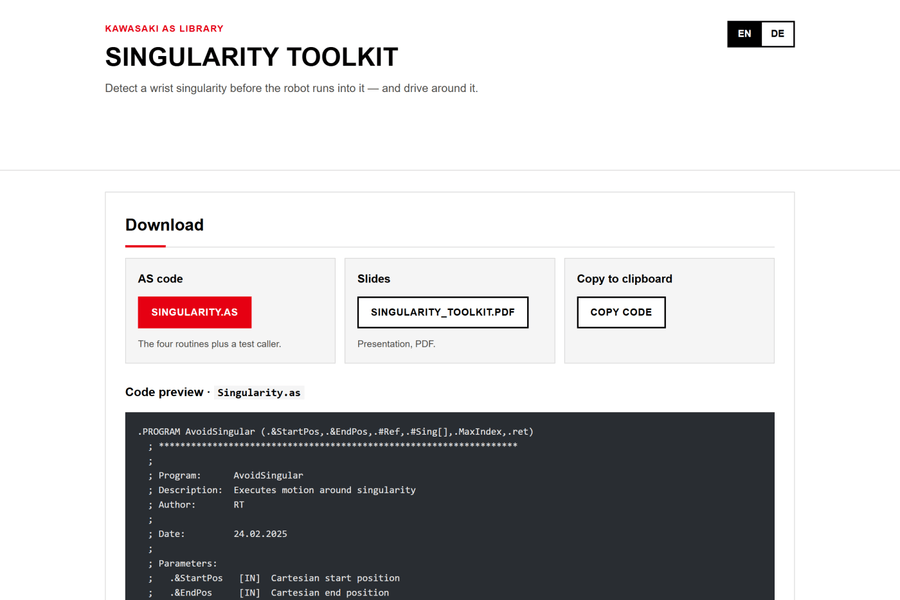
Laufbereiter AS-Code
Laden Sie die AS-Datei herunter, lesen Sie sie vor der Ausführung durch und laden Sie sie auf die Steuerung. Keine Konvertierung, keine Lizenz, keine zusätzlichen Tools erforderlich.
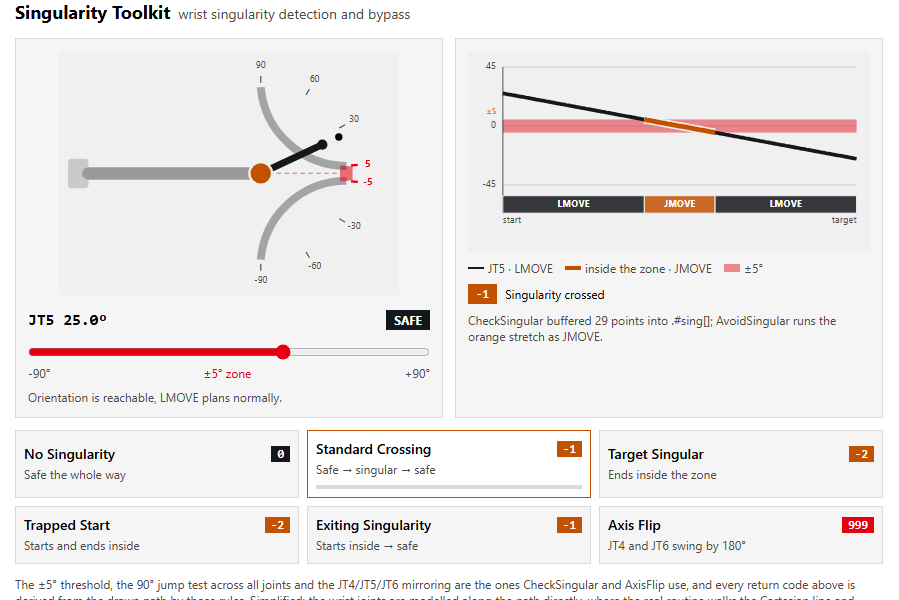
Interaktive Visualisierungen
Visuelle Erklärungen – interaktive Grafiken, die die Konzepte leichter verständlich machen als Text allein.
Wie funktioniert das?
In 3 einfachen Schritten vom Befehl zum Roboter-Code:
- Durchsuchen Sie die Befehlskategorien und wählen Sie die AS-Befehlsvorlage aus, die Ihren Anforderungen entspricht.
- Geben Sie die Bewegungsparameter ein und legen Sie Bedingungen und Optionen fest.
- Zeigen Sie eine Vorschau des generierten AS-Codes an und kopieren Sie ihn anschließend oder exportieren Sie ihn in eine Datei.
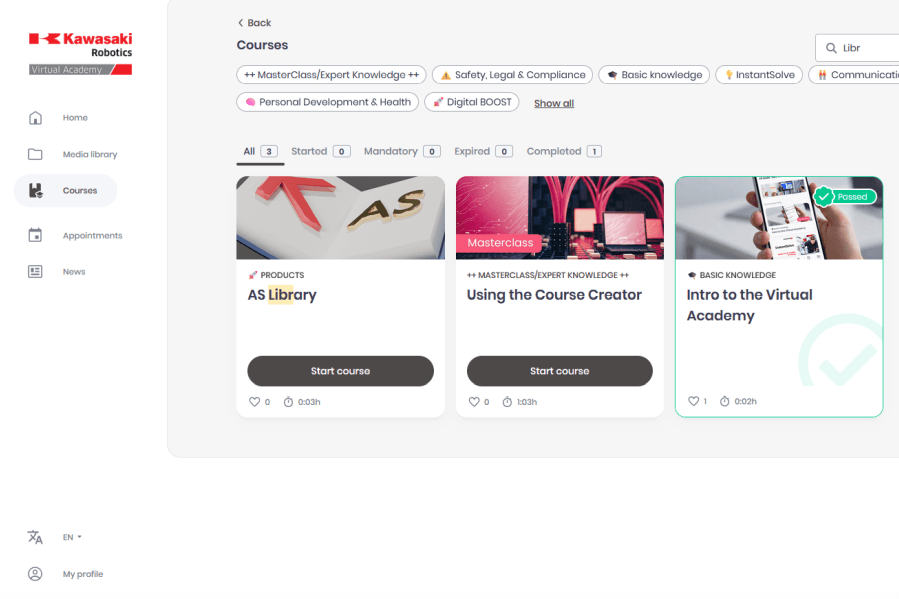
Wählen Sie ein Modul aus
Durchsuchen Sie die Module der AS-Library in der Academy und öffnen Sie dasjenige, das zu Ihrer Aufgabe passt.
Machen Sie sich damit vertraut
Arbeiten Sie sich durch die Dokumentation – was läuft bei welcher Aufgabe, welche Funktion hat jeder Parameter, wo liegen die Grenzen?
Herunterladen und anpassen
Laden Sie die AS-Datei herunter, passen Sie die Variablen an Ihre Anwendung an und laden Sie sie auf den Controller.
Beispielmodule
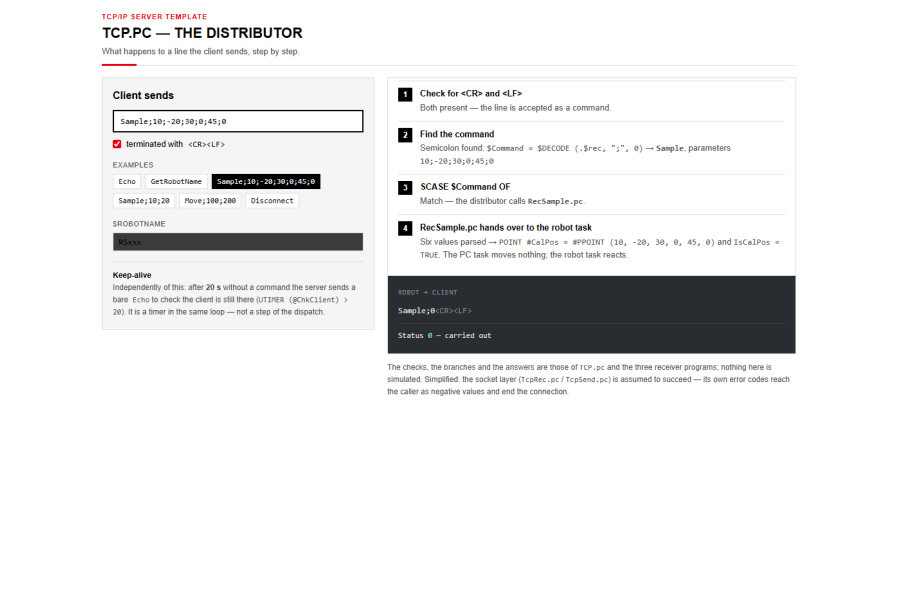
TCP/IP-Server
Lassen Sie einen PC oder eine SPS mit dem Roboter kommunizieren: eine Server-Hintergrundaufgabe mit Verbindungsverwaltung, Keep-Alive und einem Handler pro Befehl – erweitern Sie diese um eigene Funktionen.
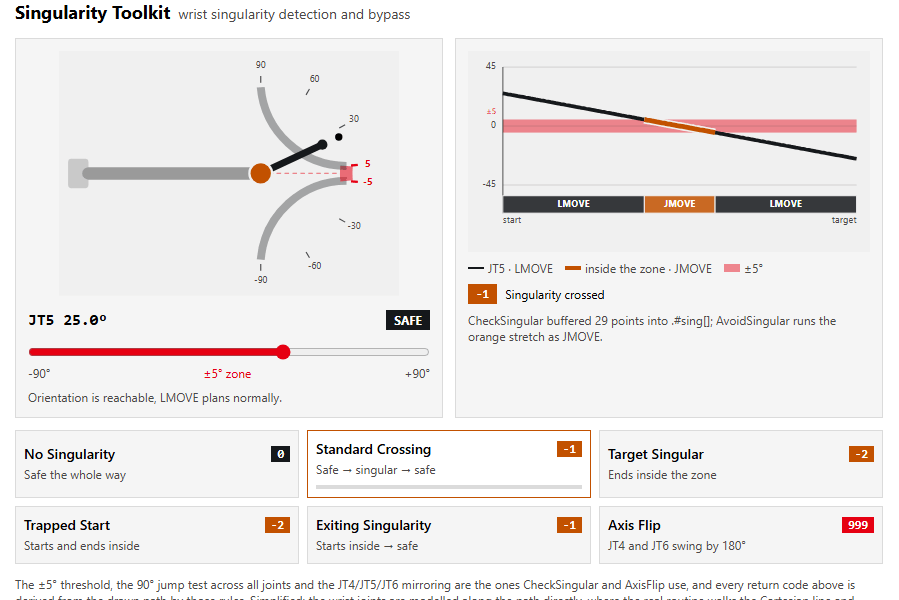
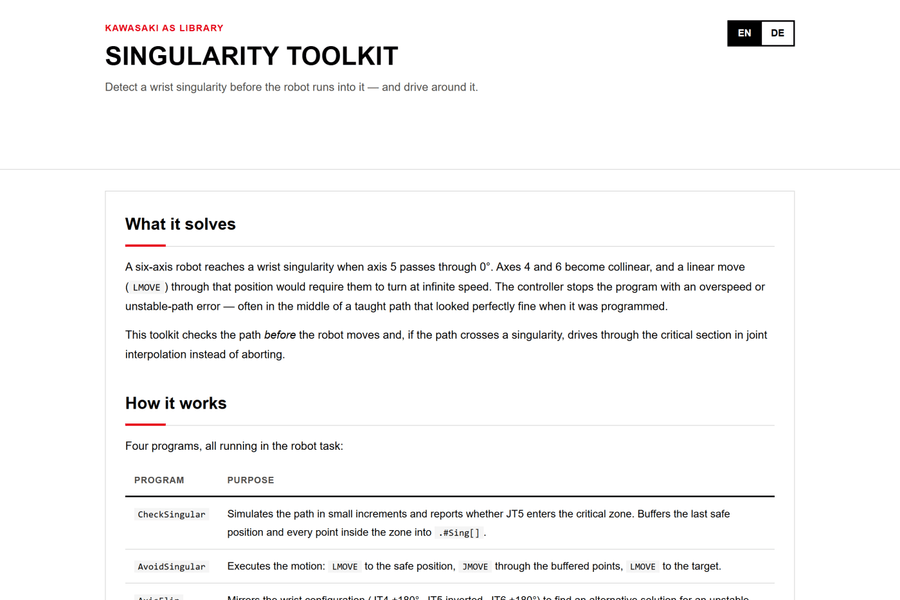
Singularitäts-Toolkit
Erkennen Sie eine Handgelenkssingularität, bevor der Roboter darauf stößt: Der Weg wird im Voraus simuliert, der kritische Abschnitt wird mittels Gelenkinterpolation durchquert, anstatt mit einem Übergeschwindigkeitsfehler abzubrechen.
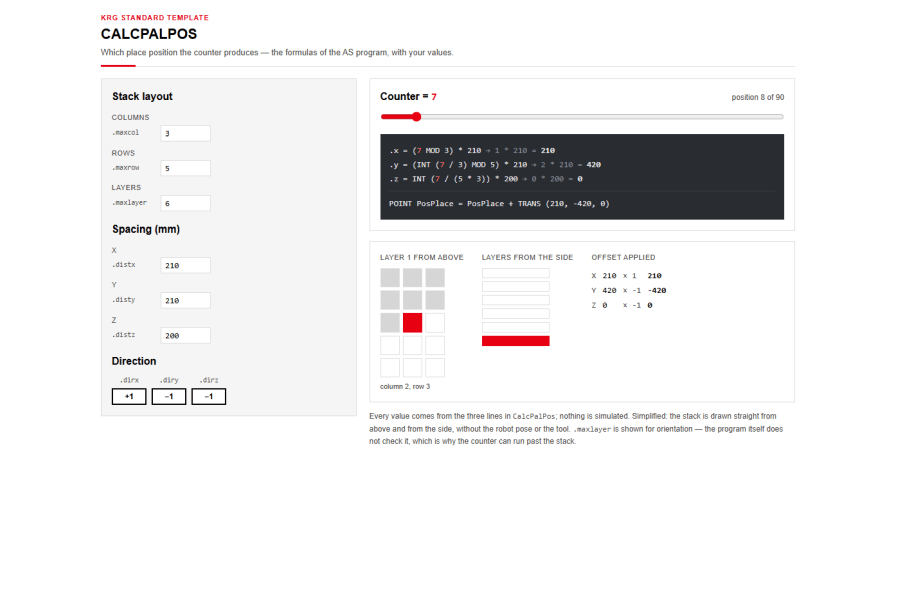
Kawasaki Robotics Standardvorlage
Eine Programmstruktur für jedes Projekt: ein definierter Einstiegspunkt, sichere Initialisierung und Referenzfahrt, ein Watchdog, der Hintergrundaufgaben neu startet, sowie integrierte Zykluszeitstatistiken.
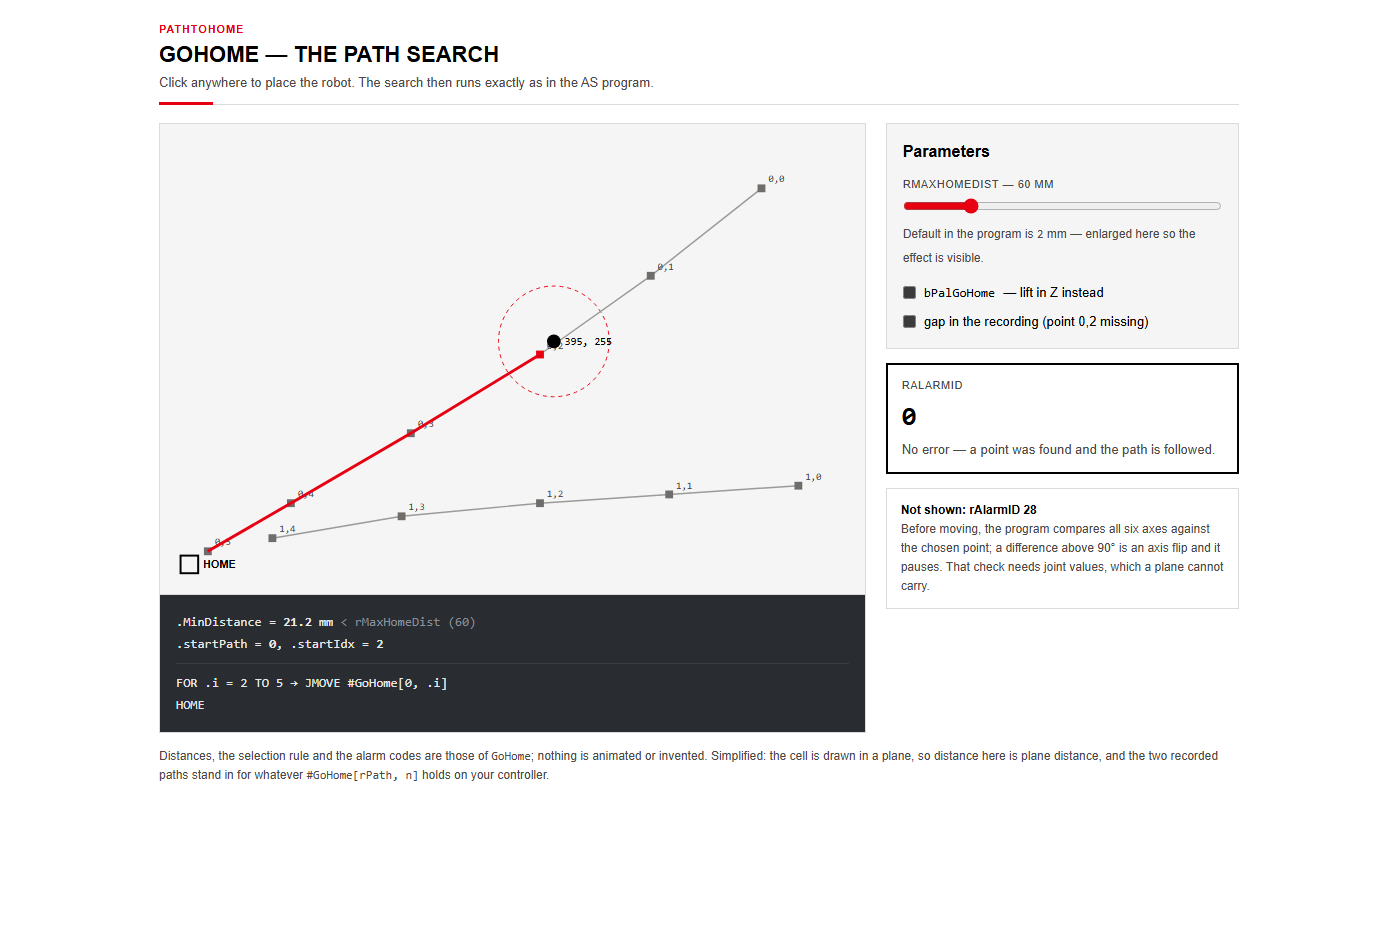
Sichere Rückkehr zum Ausgangspunkt
Den Roboter kollisionsfrei aus der Zelle herausführen: Den Weg einmal aufzeichnen, und der Roboter folgt ihm von jedem beliebigen Haltepunkt aus zurück.
Weitere Module sind in Vorbereitung.
Beginnen Sie mit einer Routine, die bereits funktioniert
Reduzieren Sie sich wiederholende Programmieraufgaben und beschleunigen Sie die Roboterintegration mit der Kawasaki Robotics AS-Library.