

Kawasaki Robotics neoROSET
Programma in modo più intelligente. Simula prima. Metti in funzione più velocemente.
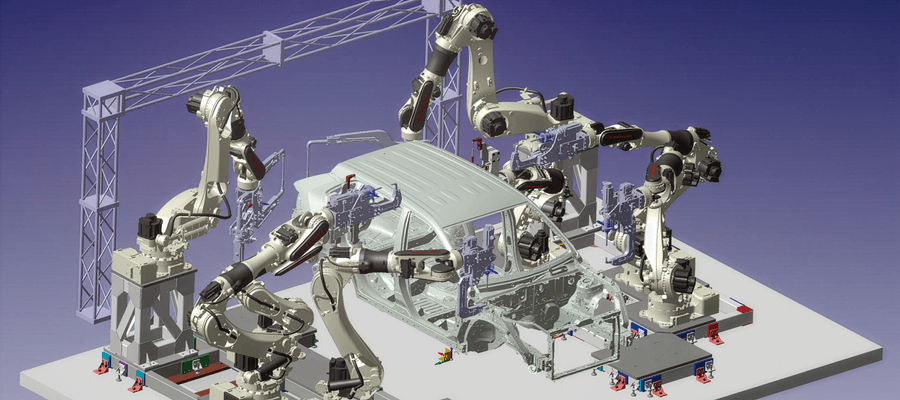
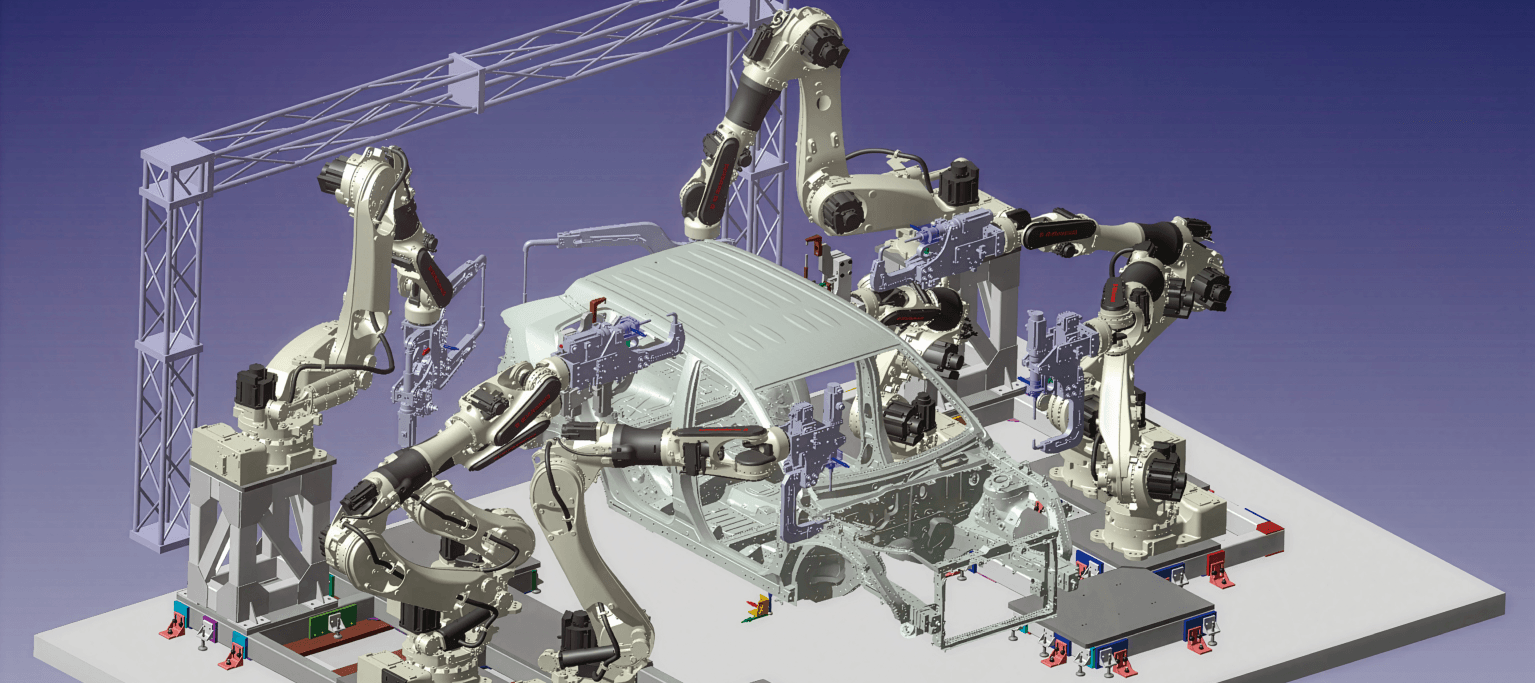
neoROSET porta la programmazione robot e la simulazione ad alta precisione direttamente sul tuo PC. Progetta il layout della tua cella, crea programmi robot, verifica raggiungibilità e interferenze, simula movimenti e tempi ciclo e prepara la tua applicazione prima di apportare modifiche al sistema reale.
Il risultato: meno tempo dedicato all’insegnamento e alla risoluzione dei problemi in produzione, meno imprevisti durante il commissioning e una maggiore disponibilità operativa del robot.
neoROSET: i vantaggi
Minori tempi di fermo impianto
Programma e verifica le applicazioni robotiche offline, senza dipendere esclusivamente dall’insegnamento e dalle verifiche effettuate sulla macchina reale.
Messa in servizio più rapida
Verifica layout, raggiungibilità del robot, interferenze e tempi ciclo prima dell’installazione, individuando tempestivamente eventuali criticità. Grazie all’interfaccia con menu a ribbon, ispirata ai più comuni strumenti da ufficio, e a un flusso di lavoro intuitivo, neoROSET è facile da apprendere e utilizzare.
Programmazione più semplice
Crea programmi in modo visuale tramite un’interfaccia grafica intuitiva e utilizza direttamente le geometrie CAD per il teaching. Modelli e oggetti possono essere posizionati facilmente utilizzando superfici, spigoli, vertici, punti medi e altri riferimenti geometrici, rendendo la programmazione più veloce e comoda.
Maggiore sicurezza prima dell’implementazione
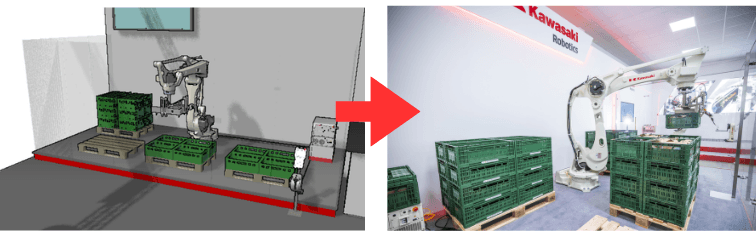
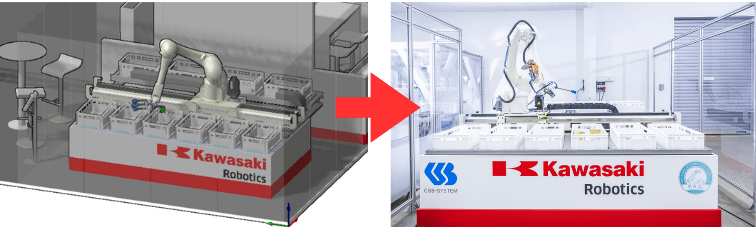
Simula i movimenti del robot, le apparecchiature periferiche, gli assi esterni e i segnali in un ambiente virtuale che riproduce fedelmente il sistema reale.
Esportazione semplice in PDF 3D
Ogni simulazione può essere esportata come documento PDF 3D completo, consentendo a clienti e partner di analizzare il progetto da qualsiasi angolazione e migliorando la comunicazione.
Supporto per tutti i formati più diffusi
È supportata l’importazione diretta di tutti i formati di file 3D più diffusi, senza necessità di conversioni preliminari, con un efficace risparmio di tempo e risorse.
Dal CAD alla produzione
01. Progetta la tua cella
Importa i tuoi dati CAD, aggiungi robot e pezzi da lavorare e prova diverse configurazioni. Verifica se il robot è in grado di raggiungere le posizioni richieste prima della realizzazione fisica della cella.
02. Programma in modo visuale
Crea i punti di apprendimento direttamente dalla geometria CAD e sviluppa i programmi per i robot Kawasaki utilizzando un ambiente grafico e l’AS Language Editor.
03. Simula e verifica
Esegui l’applicazione in modo virtuale. Verifica le traiettorie del robot, i tempi di ciclo, le interferenze, i segnali, le apparecchiature periferiche e gli assi esterni.
04. Trasferisci al sistema reale
Carica sulla macchina i programmi creati in neoROSET e utilizza il monitoraggio delle posture robot e dei segnali per supportare le regolazioni finali.
Dedica meno tempo alla programmazione del robot
E dedicare più tempo alla produzione con esso.
Tradizionalmente, la verifica dei layout, la programmazione, il controllo delle interferenze e le regolazioni richiedono un notevole lavoro direttamente sul sistema robotizzato. neoROSET trasferisce gran parte di queste attività nell’ambiente virtuale.
Riducete a una frazione il tempo necessario per le attività tradizionali di teaching e ottimizzazione.
Individua i problemi prima che diventino criticità
Una collisione individuata durante la simulazione è un problema da risolvere.
Una collisione scoperta durante il commissioning è un fermo impianto.
neoROSET consente di verificare interferenze e aree operative direttamente dal PC prima della realizzazione dell’impianto. La tecnologia di controllore virtuale Kawasaki permette inoltre di riprodurre con elevata precisione traiettorie e tempi ciclo.
Con neoROSET è possibile verificare facilmente elementi quali:
- Raggiungibilità: il robot è effettivamente in grado di raggiungere ogni punto richiesto?
- Interferenze: i robot, gli utensili o le attrezzature entreranno in collisione?
- Tempo ciclo: il processo pianificato rispetterà il tempo di ciclo richiesto?
Tutto ciò che serve per simulare virtualmente la vostra applicazione robotica
| Simulazione accurata della traiettoria e tempi ciclo | Simulazione multi-robot | Simulazione degli assi esterni |
| Verifica di layout e interferenze | Editor del linguaggio AS | Visualizzazione dei risultati di processo |
| Apprendimento della linea | Importazione file CAD | Esportazione in PDF 3D |
Integra i tuoi dati CAD nel processo di programmazione
Non ricreare ciò che esiste già. neoROSET supporta un’ampia gamma di formati CAD comunemente utilizzati, consentendo ai dati ingegneristici di confluire direttamente nella pianificazione del layout e nella programmazione dei robot. I formati includono:
- STEP
- IGES
- CATIA
- SolidWorks
- Inventor
- NX
- JT
- Parasolid
- AutoCAD/DWG/DXF
- Solid Edge
- Rhinoceros
- Pro/E
- ACIS
Ottimizzare le applicazioni robotiche esistenti
neoROSET non è progettato solo per creare nuovi processi di automazione. Consente di ottimizzare, ampliare e modernizzare in modo semplice le applicazioni esistenti.
Visualizza gli impianti esistenti
Caricare i dati salvati da un controller robotico reale e ricreare il sistema in loco in neoROSET — comprese le coordinate e le posizioni dei punti di apprendimento che potrebbero essere difficili da ispezionare fisicamente.
Modifica i programmi in modo più efficiente
Le funzioni di spostamento e copia speculare supportano la conversione dei punti di apprendimento e la correzione dei programmi durante la messa a punto in loco.
Pianificare la sostituzione dei robot
Sostituire virtualmente i modelli di robot per valutare la scelta del modello in vista dell’ammodernamento di impianti robotici obsoleti.
Un unico strumento. Diversi compiti. Un unico ambiente virtuale.
neoROSET è uno strumento estremamente versatile e potente: supporta:
Integratori di sistemi
Progettare, programmare e verificare una porzione più ampia della cella prima della messa in servizio.
Programmatori di robot
Creare e modificare i programmi senza dover intervenire sul robot fisico.
Ingegneri di produzione
Valutare layout, raggio d’azione, interferenze e tempi di ciclo prima di apportare modifiche.
Manutenzione e assistenza
Ricreare virtualmente i sistemi esistenti per facilitare la risoluzione dei problemi, le modifiche e l’ammodernamento.
Vendite / Progettazione
Utilizzate le simulazioni 3D per illustrare i concetti robotici proposti prima dell’implementazione.
Spostate più lavoro dall’officina al vostro PC
| Flusso di lavoro tradizionale | Con neoROSET |
|---|---|
| Verifica il raggio d’azione sul sistema reale | Verifica virtualmente il raggio d’azione |
| Individua le interferenze durante la configurazione | Verificare le interferenze in anticipo |
| Programmare principalmente sul robot | Preparare i programmi offline |
| Arrestare l’apparecchiatura per il controllo | Simulare senza arrestare la macchina |
| Correggere eventuali problemi durante la messa in servizio | Individuare i problemi in anticipo |
| Stimare il comportamento del ciclo | Simulare traiettorie e tempi di ciclo |
Inizia a utilizzare neoROSET
È disponibile un corso dedicato a NeoROSET tramite la Kawasaki Robotics Academy, con una formazione incentrata sulla creazione di programmi e simulazioni utilizzando il software.
Pronti a portare la programmazione dei robot in ambiente offline?
Scopri come neoROSET può aiutarti a ridurre lo sforzo di programmazione, minimizzare i rischi di messa in servizio e rendere più rapidamente pronta per la produzione la tua applicazione con robot Kawasaki.