

米国での産業用ロボット誕生から日本上陸まで
世界で初めての産業用ロボットは、一人の発明家と事業家の出会いをきっかけに、1950年代の米国で誕生した。「ロボット」の呼称は1920年代に生まれ、その約30年後、ロボットは「Unimate(ユニメート)」として現実となった。この「ユニメート」を当社が日本で初めて国産化することで、日本の産業用ロボットの歴史が幕を開ける。その背景にはどのようなストーリーがあったのか。舞台裏を紐解く。
戯曲から生まれた「ロボット」の呼称と概念
「ロボット」という言葉が最初に登場するのは、1920年、チェコスロバキア(現在のチェコ共和国およびスロバキア共和国)の劇作家カレル・チャペック(Karel Capek)の戯曲「R.U.R.(Rossum’s Universal Robot:ロッサム万能ロボット製造会社)」においてである。
チャペックは、この戯曲の中で、人造人間を意味する「Robot(ロボット)」という言葉を使った。「Robot(ロボット)」は、チェコ語で強制労働を意味する「robota(ロボッタ)」と、スロバキア語で労働者を意味する「robotnik(ロボトニーク)」から創られたチャペックの造語である。
チャペックの戯曲「R.U.R.」の最後は1960年代の未来の設定となっており、それは奇しくも産業用ロボットが後に登場する時期と重なっていた。
世界初の産業用ロボット
米国人技師が特許出願
産業用ロボットのアイデアを最初に提起したのは、米国人エンジニアのジョージ・チャールズ・デボル・ジュニア(George Charles Devol, Jr.)である。
デボルは、1954年に「プログラムド・アーティクル・トランスファー(Programmed Article Transfer : プログラム可能な物品搬送装置)」と題す特許を出願した。その特許明細書の中で彼は、教示(ティーチング)と再生(プレイバック)によって物を置いたり、つかんだりする機械としての“ティーチングプレイバックロボット”というまったく新しい概念を発表。1961年に特許として認められ、米国特許第2,988,237号として登録された。これが、産業用ロボットに関する世界で最初の特許である。
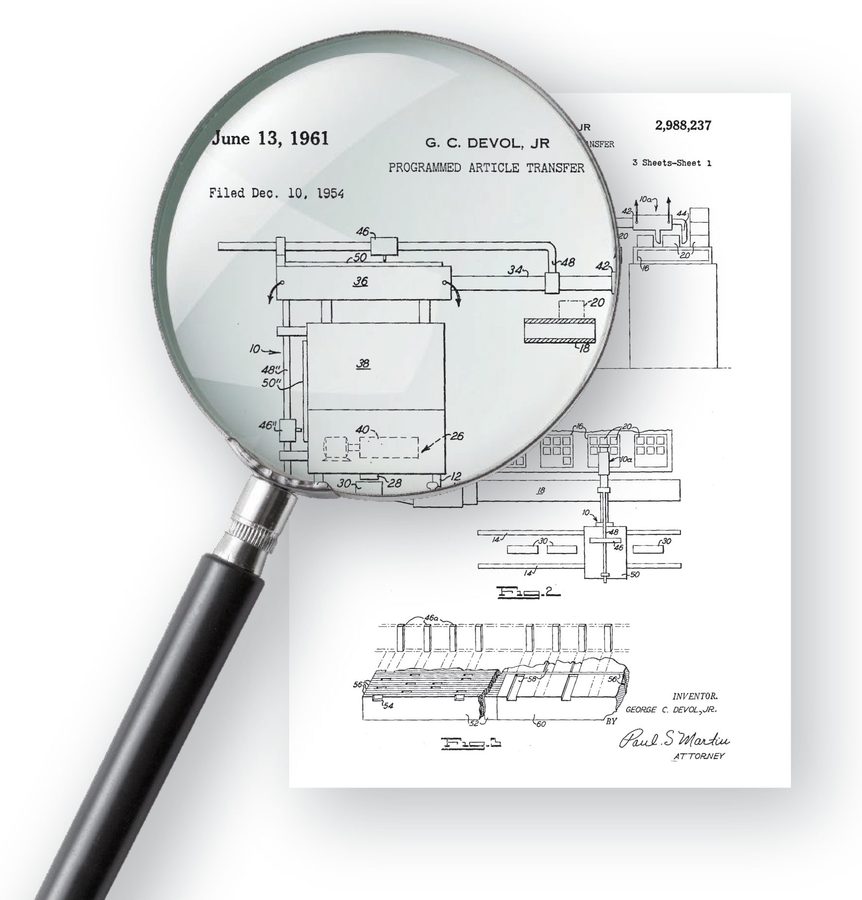
発明者:G.C.デボル,JR.
出願:1954年12月10日
登録:1961年6月13日
出典:アメリカ特許商標庁
産業用ロボットの「定義」とは?
「産業用ロボット(Industrial robot)」は、人間の代わりに作業を行う機械装置を総称していう場合が多いが、定義として定まったものはない。しかし、ロボット産業界において、産業用ロボットは、一般にティーチングプレイバック方法によって動作する産業機械を指し、それは、1954年にデボルが発明した「プログラムド・アーティクル・トランスファー」に起因する。
なお、現在JIS(Japanese Industrial Standards:日本工業規格)では「JIS B0134」(1998年)により「産業用ロボット」を「自動制御によるマニピュレーション機能又は移動機能をもち、各種の作業をプログラムによって実行できる、産業に使用される機械」と規定している。
実用化への道筋をつけた発明家と事業家の出会い
1956年、カクテルパーティーに参加していたデボル(当時44歳)は、そこで一人の男に出会った。
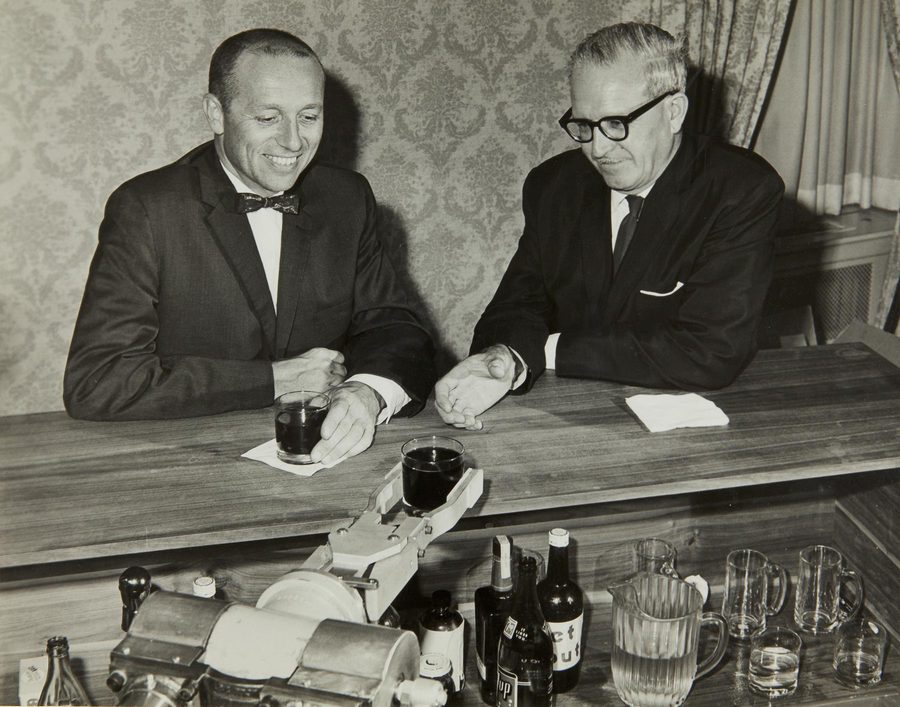
男はジョセフ・フレデリック・エンゲルバーガー(Joseph Frederick Engelberger)。当時31歳のエンジニア兼実業家で、後に当社のロボット事業はもとより世界のロボット産業を牽引し、「ロボットの父」と呼ばれるようになる。この時デボルはエンゲルバーガーに、特許申請中であった「プログラムド・アーティクル・トランスファー」の話をし、エンゲルバーガーは、デボルの話を夢中になって聞き入った。そして二人はすぐさま意気投合し、人間に代わって危険な作業を担う記憶再生ロボットの実用化を誓った。
なぜ当時、デボルの発明に価値があったのか
遡ること十余年、米国では1950年代から、それまでの自動化の主流であった専用機に代わる新しい機能を備えた、より優れた自動機械の研究・開発が進められていた。特に強い要求を抱えていたのは、早くから生産現場の自動化を図ってきた自動車業界だった。フォード・システムなどで知られるとおり、米国の大手自動車工場では、それまで専用機によって自動化が進み、1950年代には早くも残された部分の自動化を迫られていた。1台の自動車をつくるには平均4,000点という薄鋼板プレス部品をスポット溶接で組み立てなければならない。この膨大な作業のうち、70%まではマルチ・スポット・ウェルダーと呼ばれる専用の自動溶接機によって機械化されていたが、残り30%は専用機に任せることが出来ず、多くの熟練溶接工がコンベアに追われながら働かねばならなかった。
加えて、自動車をモデルチェンジするたびに、大変な時間と費用をかけて専用機そのものを改造し、あるいは新しいものと取り換えねばならないという問題があったのだ。
プロトタイプの完成と自動車産業へのロボット導入
1957年、エンゲルバーガーはデボルが創案した「プログラムド・アーティクル・トランスファー」とそれを実現するための記憶再生ロボットを開発するために、パートナー探しを開始した。
そして、エンゲルバーガーが社長を務めるConsolidated Controlsの親会社、Condec Corp.のCEOであるノーマン・シャフラー(Norman Schafler)に、デボルの発明に対して出資するよう説得し、了承を取り付けた。
1959年、「プログラムド・アーティクル・トランスファー」のプロトタイプが完成した。エンゲルバーガーは直ちに米国の大手自動車メーカーに対してアプローチをした。そこで、最初に興味を示したのがゼネラルモーターズ(GM)だった。GMは、ニュージャージー州トレントン(Trenton)にあるダイキャスト工場に対して導入を決め、産業用ロボットの実用化が始まった。
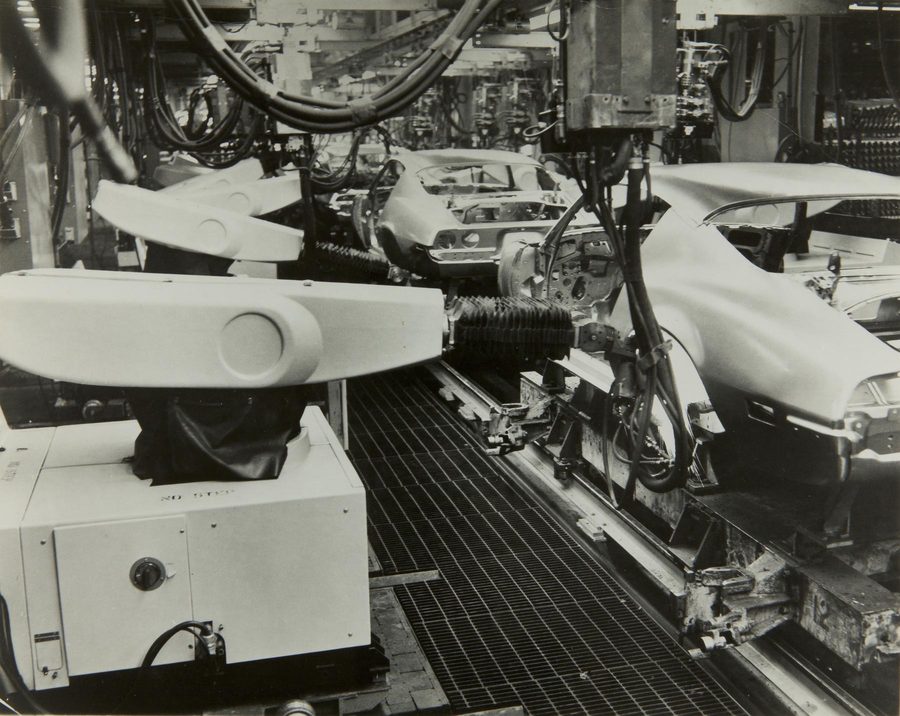
なお、GMではその後も産業用ロボットの導入を順次進め、たとえば1969年には後に実用化する産業用ロボット「ユニメート」をスポット溶接用としてオハイオ州ローズタウン(Lordstown)工場に導入し、従来の2倍にあたる、1時間に110台の自動車組立を可能にした。
米国ユニメーション創業
初号機の試作に成功
1961年、エンゲルバーガーは、デボルと共同で、米国コネチカット州ダンベリー(Danbury)の町に産業用ロボットの開発を専門に手掛けるベンチャー企業「ユニメーション(Unimation Inc.)」をCondec Corp.の子会社として設立。翌1962年に世界初の本格的な産業用ロボット「ユニメート」の試作に成功する。
「ユニメート」の基本設計である長く伸びた独特なアーム形状は、エンゲルバーガーが戦車の大砲からヒントを得て設計したといわれている。基本仕様は、真空管を用い、油圧駆動、極座標型、5軸、12kg可搬であった。
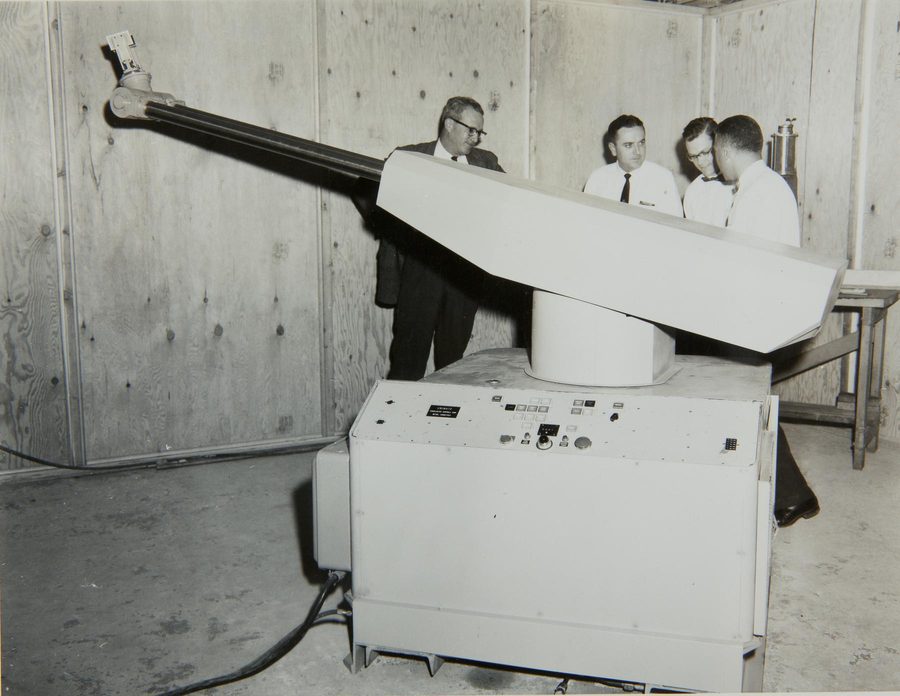
「ユニメート」の名の由来
「ユニメート(Unimate)」は、「汎用能力を持つ作業仲間」を意味し、機械を擬人化したニックネームとして命名された。「ユニメート」が長い一本の腕を伸縮・旋回させ、先端の手首をひねる様子は、この名称にぴったりとの印象を多くの人びとに与えて好評を博し、その後、同様のネーミングが他社でも数多く採用されるきっかけとなった。
なお、社名の「ユニメーション(Unimation Inc.)」は、「ユニバーサル・オートメーション(Universal Automation)」の略称である。
海外市場を開拓すべく欧州、アジアへ
産業用ロボット事業の海外展開を図るにあたり、その地域の優良企業に製造販売を任せる方針を決めていたユニメーションは、欧州とアジア地域への事業拡大を目指し、アジア地域においては、技術力と市場を兼ね備えた日本にターゲットを定めつつあった。
1966年、エンゲルバーガーは日本に招待され、東京で産業用ロボットの講演会を行い、産業用ロボットの有用性を紹介した。同様のプレゼンテーションを米国で実施した際は、参加者は両手で足りるほどしか集まらなかったのに対し、東京で行ったプレゼンテーションには、ロボットの応用に興味を持つ約700名もの経営者が押し寄せる盛況ぶりで、講演後の質疑応答は2時間以上も続いた。
川崎航空機工業とユニメーションとの出会い
技術提携交渉の舞台裏
1960年代、川崎航空機工業(川崎重工の前身。1969年、川崎重工・川崎航空機工業・川崎車輛が合併)の主力製品のひとつに化学合成繊維の産業機械があった。しかし、戦後の繊維不況や、労働集約的な繊維産業が東南アジアに移行しつつある潮流から、繊維産業の設備需要は今後低迷することが予想されたため、川崎航空機工業ではそれに代わる新たな設備機械分野への進出を検討していた。1960年代初頭から市場調査を開始し、掘削機械や遠心分離機などが候補に挙がった。その中でも、高度経済成長期の中、生産性向上や人手不足の解消などで、今後需要拡大が予想されるロボット分野への進出を最重要テーマとして絞っていた。
未知の機械であった産業用ロボットの大いなる将来性を早くから認識していた川崎航空機工業の幹部は、1967年、米国ユニメーションが産業用ロボットの日本での技術提携先を模索していることを察知すると、ただちにユニメーションに対して交渉を開始した。
ユニメーションが日本での技術提携先候補としていたのは電機メーカーを中心とした7社。機械の制御においては電機メーカーが有利であり、川崎航空機工業は当初候補に入っていなかった。しかし、当時の幹部は米国に出向いて積極的な交渉を開始した。そして川崎航空機工業が永年にわたって培った技術力に加え、事業幹部の熱意がエンゲルバーガーより高い評価を受け、ユニメーションから逆転指名を獲得する結果となった。
ユニメーションが探す提携先は、同社の設計に基づき、確実に「ユニメート」を製造できる企業であり、その点で川崎航空機工業との提携は必然であった。「ユニメート」は“三種の神器”と呼ばれるプレイバック制御の基本要素、1)油圧サーボバルブ、2)位置検出用エンコーダー、3)データ記憶用メモリドラムが重要な役割を担っていた。この中で、特に油圧サーボバルブにおいて、川崎航空機工業がこれまで培ってきた繊維機械の技術が活用可能であった。紡糸ポンプの製造において、ミクロン単位での制御を可能とする技術を有しており、油圧サーボバルブの製造に適用可能であった。この時期に同様の技術は他社にはなかった。川崎航空機工業の機械機構と「ユニメート」の制御機構を合わせることで、「ユニメート」実用化への道筋が見えたのだ。
1968年10月の技術提携契約に先立つ同年6月、川崎航空機工業は機械事業部内に「IR(Industrial Robot)国産化推進室」を開設した。この部署が現在のロボットビジネスセンターの前身であり、ユニメーションとの技術提携の受け皿となった。
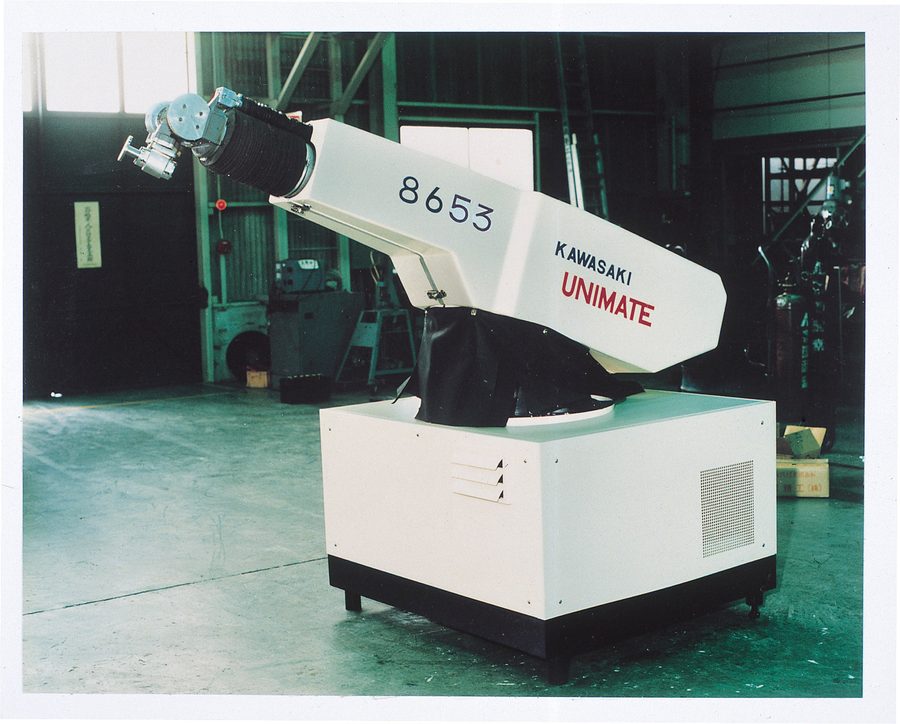
「IR国産化推進室」設置から4か月後の1968年10月、川崎航空機工業とユニメーションは「ユニメート」に関する技術提携の契約を正式に締結し、翌1969年には、日本初の産業用ロボット「川崎ユニメート」の発表へと繫がることになる。
ここからカワサキロボット、そして日本における産業用ロボットの歴史が幕を開ける。
出典:
● Lars Westerlund, “The Extended-Arm of Man” (2000)
● Robotics Industries Association, “A Tribute to Joseph Engelberger”
写真:
● The Collection of The Henry Ford
日本初の産業用ロボット、国産化プロジェクト始動
1954(昭和29)年からの約20年間、日本は高度経済成長期を迎えていた。戦後の復興を世界にアピールした1964年の東京五輪や1970年の大阪万博開催を追い風に、年率10%を超える経済成長を遂げ、1968年には国民総生産(GNP)世界第2位へと躍り出る。なかでもGNPの3割を担っていた製造業は、設備投資や人員拡大に注力。とくに急速なモータリゼーションを背景に増産体制を敷く自動車産業は、深刻な人手不足に陥っていた。右肩上がりの需要増が招く、絶対的な働き手不足――自動車メーカーの製造現場において、人手作業からの脱却、すなわち機械を使った自動化・合理化は急務であった。
国産初の産業用ロボット
油圧駆動の初号機デビュー
高度経済成長期さなかの1968年6月に発足した「IR(Industrial Robot)国産化推進室」。この部署こそが現ロボットビジネスセンターの前身であり、同年10月、米国ユニメーションとの技術提携に向けて創設された新組織であった。
翌1969年には米国より「ユニメート」のサンプルマシンが到着し、また当社からも電気設計・機械設計・製造技術者の3名を米国に派遣。ヒトとモノの交流によって開発は加速する。ユニメーションで製造技術を習得する一方、国内では綿密な構造調査と動作確認が行われ、国産化に向けた準備が進められた。そして5月、日本初の産業用ロボット「川崎ユニメート2000型」初号機が国産化された。基本仕様は、油圧駆動・極座標型・5軸・12kg可搬。当時は電動モーターの性能が不充分であり、油圧こそが最良の動力源とされていた。
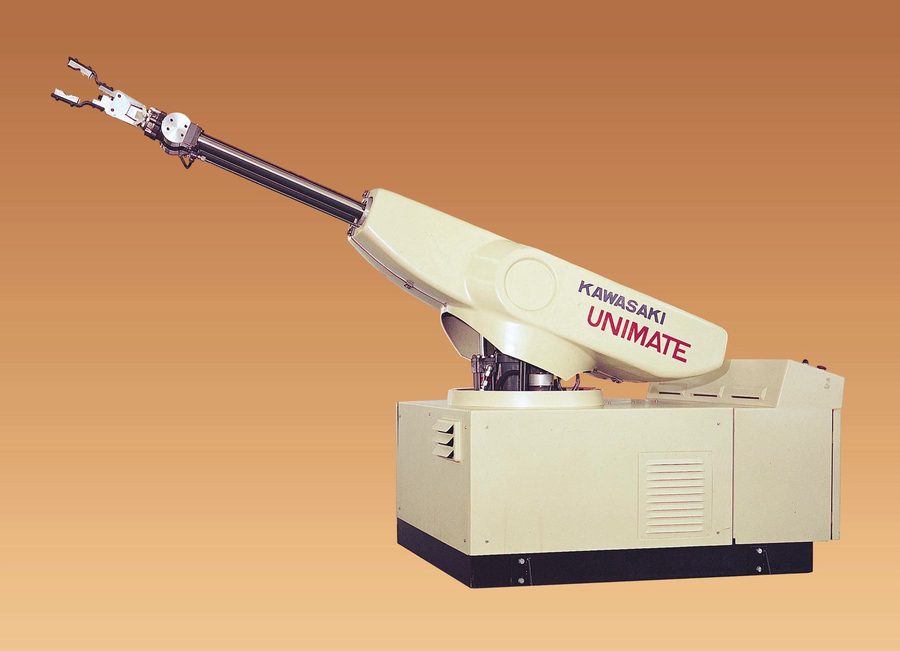
この「川崎ユニメート」発売のニュースは、現場の絶対的な働き手不足に悩む産業界、とくに自動車メーカーから大きな注目を浴びた。それまでものづくりの現場では、特定の目的のために設計・製作された専用機械により機械化・自動化が行われていたが、「ユニメート」は1台で何種類もの作業に対応できるため、その汎用性が各業界の関心を呼んだのである。
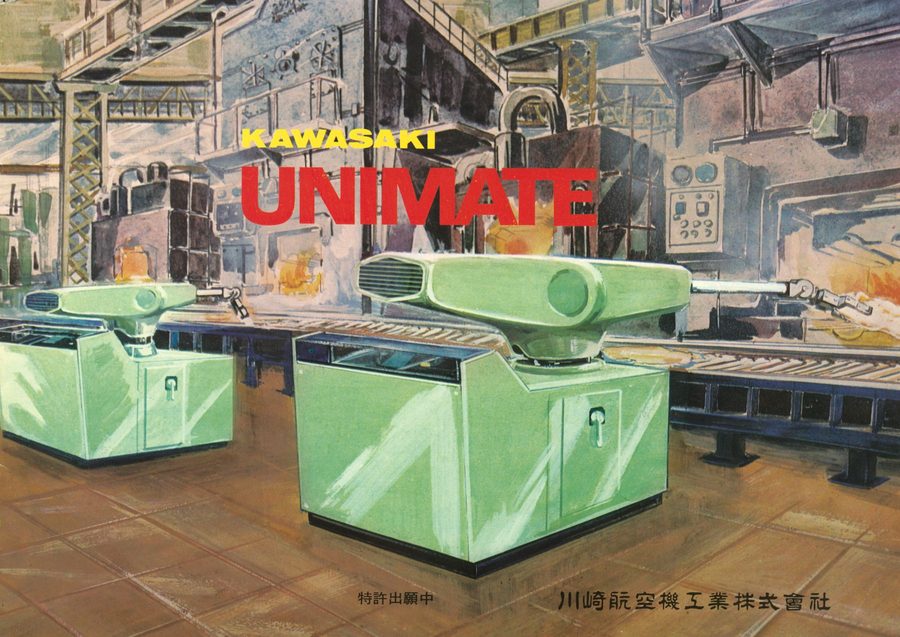
初版の販促用カタログでは、「川崎ユニメート」は「労働者不足を解決する“新しいタイプの作業員”」として、以下のように紹介されている。
「川崎ユニメートは
① 灼熱の重いビレットを扱う鍛造作業をも充分にやりこなす程に「頑強」であり、
② また一方、非常にデリケートなガラスチューブを軽くあしらい乍ら梱包する程に「器用」でもあります。
③ 非常に複雑なスポット溶接の工程パターンを暗記して一連の作業を確実に繰返す程に「賢く」もあり、
④ また一方、退屈すぎる単調な仕事を甘んじて引きうけてもなお疲れも見せず、不平も云わない程に「忍耐力」をもっています。
⑤ 更にまた工場の生産体系の変化にすぐに、容易に適応出来る程に「汎用性」をもっています。」
ロボットが社会に浸透していない中で、このようなコンセプトを打ち出し、活用方法を提案することで、市場への浸透を図っていった。
この年 1968-1969
- 1968 日本の国民総生産(GNP)が西ドイツを抜いて世界第2位に躍り出る。高度経済成長によって自動車の需要は急増し、工場は深刻な人手不足に陥った。
- 1969 東名高速道路の全線開通により東名-名神間がつながり、本格的なモータリゼーションの時代が幕を開けようとしていた。
モータリゼーションを追い風に
自動車製造ラインにロボット導入がはじまる
GNP世界2位へと躍進する日本で1970年代、モータリゼーションが本格化する。それまで自動車は高級品とされ、法人利用や一部富裕層の自家用車としての用途が一般的であった。1960年代後半から、高度経済成長の波に乗り、1人あたりの実質国民所得が増加するにつれ、自動車の大衆化が徐々に始まり、モータリゼーションが加速していった。この流れを受けて成長を加速させる自動車メーカーから1972年以降、「川崎ユニメート」は相次ぎ採用される。この背景とは何であったか。
1971年当時、日本の自動車輸出は年間200万台以下と少なく、その増産を図っていたメーカー各社は、高度経済成長のもと、急激な賃金上昇にともなうコストアップに苦慮していた。なかでも自動車組立におけるスポット溶接工程は、膨大な数の作業者が集中しているにもかかわらず、従来の「マルチ・スポット・ウェルダー」と呼ばれる専用自動機械では、3,000~4,000点にも及ぶスポット溶接箇所のうち4割を占める複雑なスポット溶接作業の自動化ができず、モデルチェンジや多品種化にも応えられないことから行き詰まっていた。より汎用性のあるスポット溶接の自動化機械が求められていたのだ。
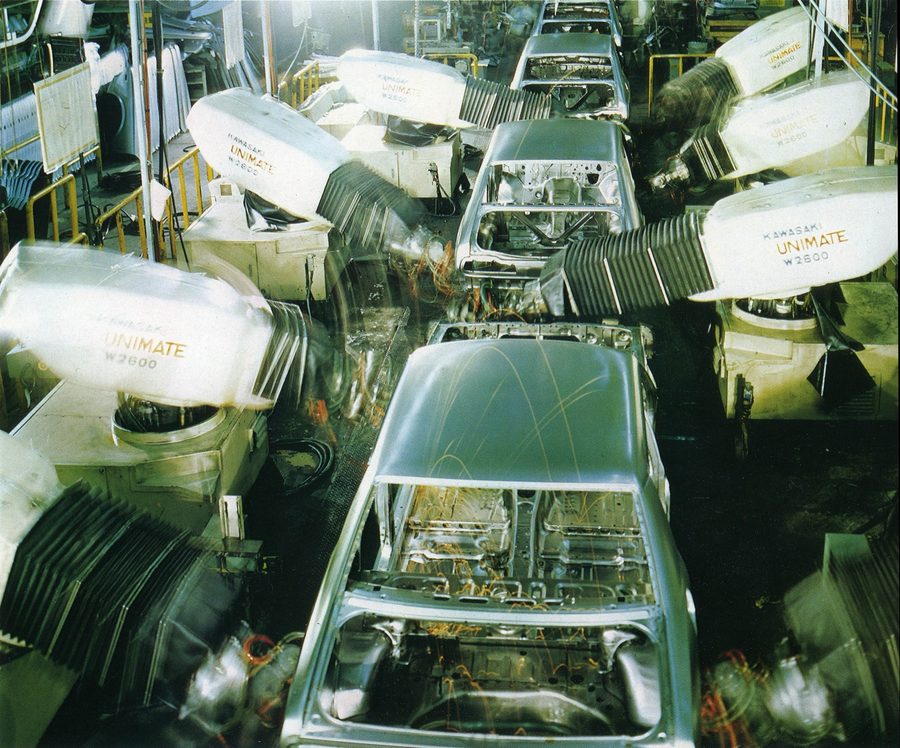
これに対して「川崎ユニメート」は、専用機による自動化の限界を打ち破った。「ティーチングプレイバック」と呼ばれる制御方式を採用しており、最初に一度だけ遠隔からの手動操作によって作業動作を行い、その要所ごとにレコードボタンを押し、経路の順序や待機時間などの情報を記憶装置に記録する。すると2回目以降は、記憶された通りの作業を何度でも再生した。
この制御方式のロボットであれば、モデルチェンジをしても新しい溶接作業のパターンを教え直すだけで済む。その作業も1日とかからない。1分間に320点のスポット溶接を行った無人化ラインでは、熟練溶接工10人分の作業を引き受けた。昼・夜の交代を合わせて20人の省力化となり、こうした汎用性のあるロボットの導入が、結果として労働者を「3K(きつい・汚い・危険)労働」とされる溶接作業から解放することにもつながった。
このような効果を見出した日本の自動車メーカーにより、「川崎ユニメート」の導入が進んだ。1972年には、日産自動車の工場に対して初めて納入され、以降、富士重工業(現:SUBARU)、トヨタ自動車、東洋工業(現:マツダ)と導入が続いた。
ただし、革新的な制御手法を採用した「川崎ユニメート」にも、本格導入となると、まだいくつかの疑問符がつけられていた。国産化にあたっては、ユニメーションの設計概念をそのまま踏襲していたが、その性能、信頼性は厳しい条件を要求する日本の自動車メーカーを満足させるものではなかった。例えば平均故障間隔時間(MTBF)は自動車メーカー基準の10分の1にも満たなかった。しかし、このような状況にありながらも、大手自動車メーカー技術者たちの「川崎ユニメート」への熱い期待が絶えることはなかった。そして当社ロボット部門も改善に対して熱意を注いだ。「ユニメート」を米国でいち早く導入したゼネラルモーターズ(GM)をはじめとする海外自動車メーカーのロボット化の実情が明らかになるにつれ、日本の大手自動車メーカーも本腰を入れて導入を検討する必要があったのだ。日本の自動車をはじめとした各業界のロボット導入先駆者企業と当社によるロボットの適用可能性追求への熱意と努力こそ、1972年以降「川崎ユニメート」が自動車メーカーに相次いで採用された要因であった。
Column
産業用ロボットの業界団体「日本ロボット工業会(JARA)」発足までを振り返る。まず1971年、ロボット産業育成を目的とした任意団体「産業用ロボット懇談会」が関係企業35社によって設立され、1972年には任意団体「日本産業用ロボット工業会(JIRA)」へ、そして1973年には社団法人化され、1994年6月「日本ロボット工業会(JARA)」へと発展していく。
Column
米国でもロボット導入が増加。1970年には、“デトロイトが静かに産業用ロボットに浸食されている(Robots invade Detroit)”という内容の記事が同国メディア「American Machinist」に掲載されるなど、反発が高まる。
石油危機を乗り越えて
合理化機運を追い風に迎えた「産業用ロボット普及元年」
1973年と1979年の二度にわたって起きたオイルショック。
1973年の第一次オイルショックでは原油価格が急騰し、“スタグフレーション”と呼ばれるインフレ下の大不況に陥った。インフレによる消費者の買い控えと、ガソリン価格の高騰によって自動車販売が大きく落ち込む。労働集約型産業に対する賃金高騰の打撃も大きく、「川崎ユニメート」の主要な納入先である自動車メーカー各社も設備投資を手控えるようになり、ロボット導入が大幅に減速した。
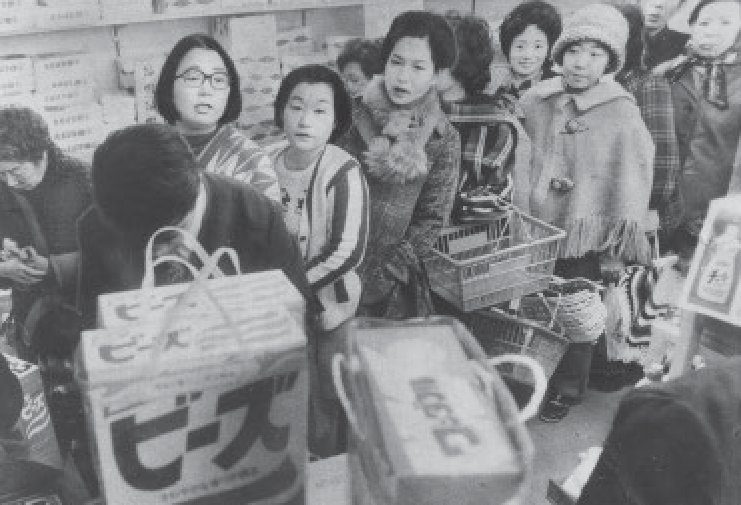
この苦境の中で、日本の自動車メーカーは“省エネ対策”を着々と進めていた。消費者の需要は、燃費効率の良い小型車に向いていた。この変化は日本だけに留まらず、海を越えた米国でも同様であった。その変化を捉えた自動車メーカーは小型車の開発・製造を着実に進めた。ここで先行する日本の自動車メーカーは、かたや大型車中心路線から脱皮できずにいた米国ビッグスリー(GM、フォード・モーター、クライスラー)の間隙を突いて、1976年より急速に欧米市場への輸出を伸ばしていく。ガソリン高騰の折、低燃費車へのシフトは時代の必然であったが、米国メーカーはその流れに乗り遅れ、小型車の用意がなかったのだ。❶
1979年に第二次オイルショックが発生した時には、日本の自動車メーカーをはじめとする製造業はすでに合理化・自動化を進展させており、事業への影響は第一次オイルショック発生時よりは軽微であった。消費者の需要構造の変化が、企業の合理化を後押しし、製造現場の自動化・省人化による生産性向上が図られた。消費者需要の移り変わりが激しい環境で生産性向上を追求する自動車メーカーにとってロボットは、「いかにコスト高を回避しつつ多品種生産を行うか」という時代の要請に応える支えとなり、導入が促進された。これまでの専用機械では、新車種の製造ラインの立ち上げに相当な期間を要していた。それがロボットの場合、大幅な期間短縮が可能となる。加えて、複数車種を製造する混流ラインへも対応できる。このような点が消費者需要を反映し、多品種化を進める自動車メーカーから評価されたのだ。
そして迎えた1980年、日本の自動車生産台数が1,100万台となり、世界第1位に躍り出る。❷同時に、産業用ロボットも1980年をもって「普及元年」とされ、翌1981年には1,000億円産業の仲間入りを果たす。「川崎ユニメート」は、溶接をはじめ、ハンドリングや塗装など、各種作業に適用され、1980年5月に当社からの出荷1,000台を突破した。はじめの500台は9年間を要したのに比べ、次の500台は2年間で到達し、急速な成長を遂げた。
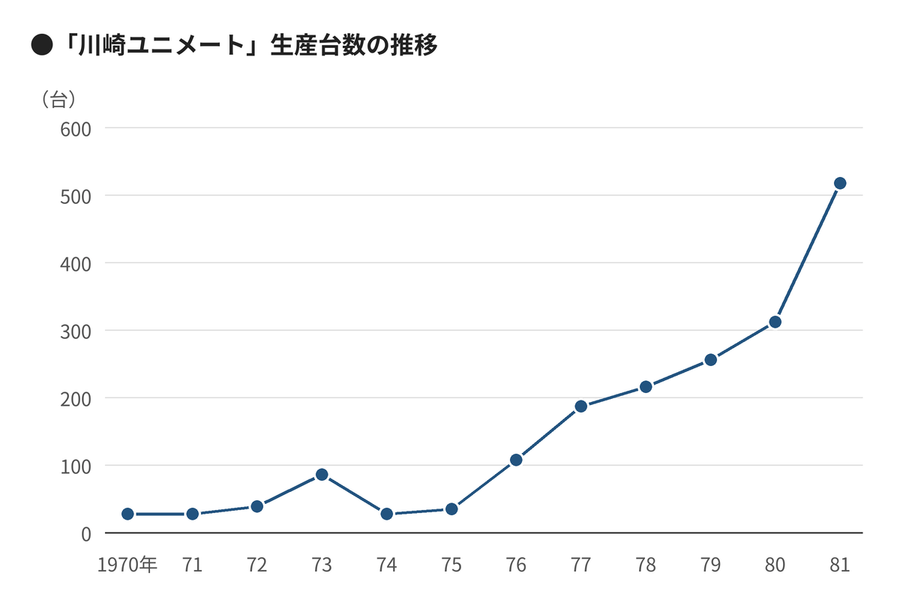
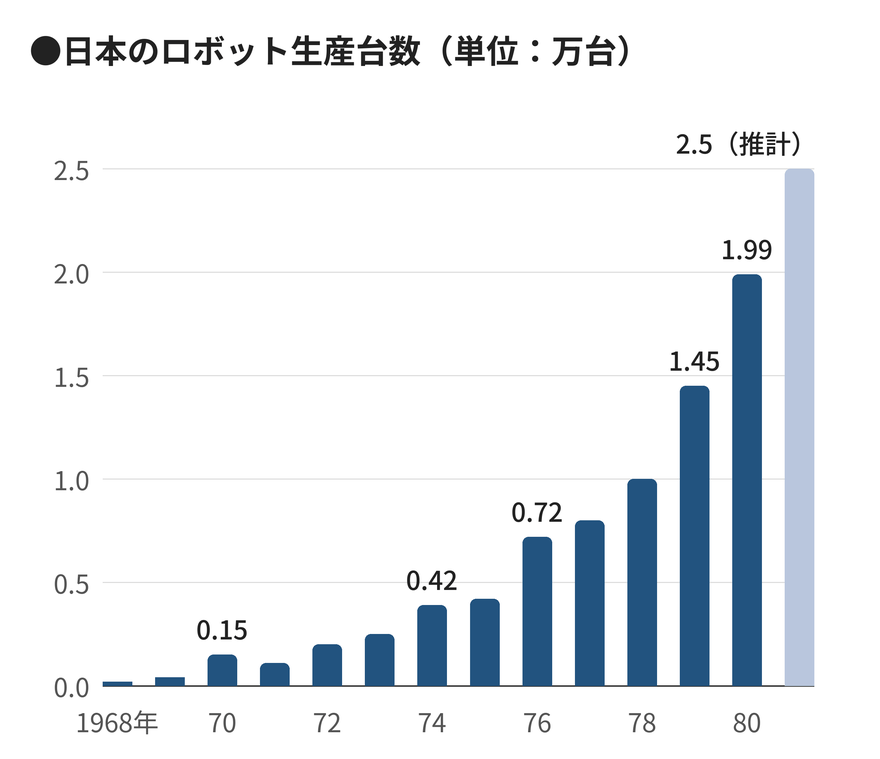
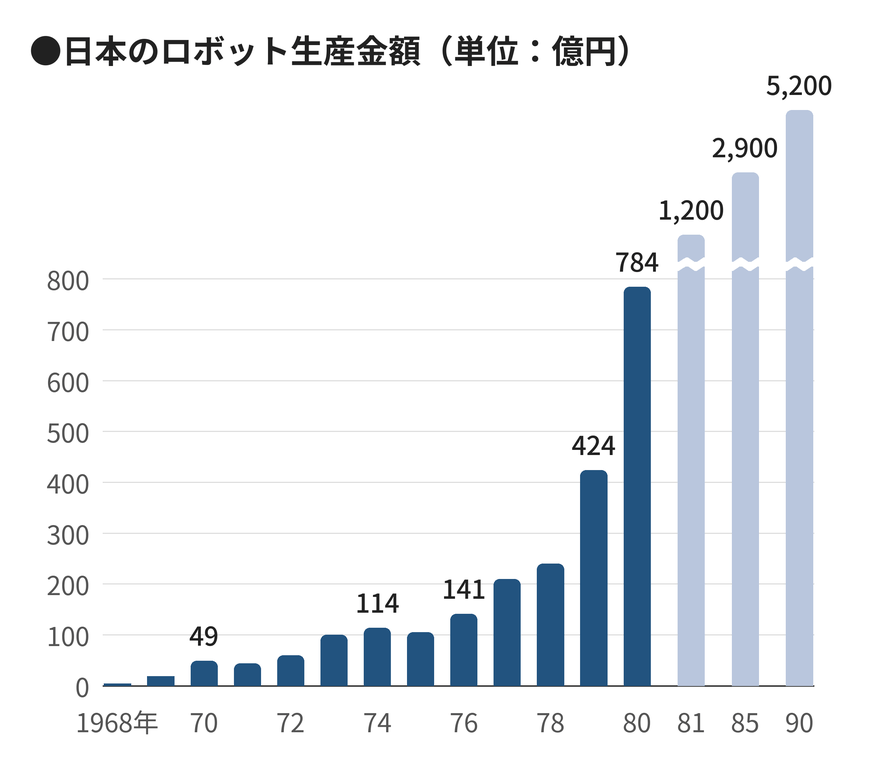
1982年当時、日本産業用ロボット工業会(JIRA)が発表した日本のロボット生産台数と生産金額の推移、および当社生産台数の推移。生産台数は1978年から1980年までの2年間で約3倍と急成長している。産業用ロボットは生産金額のうち55%、生産台数の15%程度を占める。産業用ロボットは当時、“高級ロボット”と分類され、①「ユニメート」のような「ティーチングプレイバック式マニピュレーター」以外に、②「NCロボット」(順序、位置などの情報を紙テープなどを使って数値で指示された作業を行えるマニピュレーター)、③「知能ロボット」(センサーなどを備えた感覚機能や認識機能によって行動決定できるロボット)の3種類が含まれた。
油圧から電動へ
電動式ロボット「PUMA」誕生
ロボットの動力源が変わろうとしていた。サーボモーターの大型化・高性能化に伴う「油圧から電動へ」という潮流だ。
1979年、当社は世界初の電動式・小型垂直多関節型ロボット「PUMA(ピューマ:Programmable Universal Manipulator for Assembly)」をユニメーションから輸入、1981年に国内発売する。「PUMA」を開発したのは、シリコンバレーに近いカリフォルニア州サニーヴェール(Sunnyvale)にあるユニメーションウエスト。同社はもともとスタンフォード大学でロボットを研究していた学生が設立した会社で、これをエンゲルバーガーが買って西部の拠点としたもの。
この「PUMA」は、自動車部品等の搬送・移載・組立を高速・高精度で行うことを念頭にデザインされ、専有面積は人間一人と同程度。55kgと軽量、人腕相当の動作空間を特長とした。
また、「ロボット言語によるプログラム制御」を世界初搭載した点でも革新的であった。「VAL(Variable Assembly Language)」と名付けられたロボット言語は、これまでロボット導入時に大きな労力を割かれていたティーチング(教示)を省力化・高度化し、プログラムによりロボットの動作パターンの教示を容易にした(なおユニメーションと当社との技術提携解消後は、当社は「VAL」を「AS」という名称で継承し、改良・発展を続けていった)。
それにより、センサーの活用なども可能となったことで、顧客の業界や用途も広がっていく。業界では、自動車部品・家電・化学・窯業・半導体など。また、用途は組立・検査・パレタイズ・樹脂成型・アーク溶接・塗装・シーリング・研究用などへ拡大した。
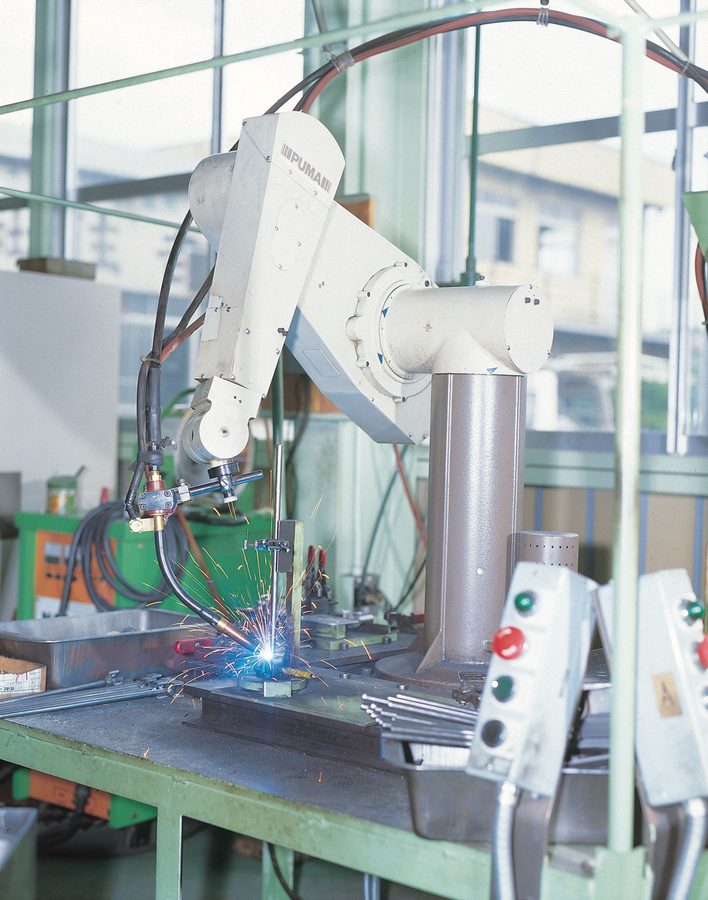
1970年代後半から1980年代にかけて、高性能サーボモーターの登場によるロボット電動化の波に乗り、ロボット産業への新規参入が相次いだ時代であった。この時期日本の製造業では、年間50万人の現場技能者が不足しているとされ、ロボット導入への注目が高まった。そのため、電気機器メーカーや精密機器メーカー、ベンチャー企業などによる、“急成長の花形市場”であるロボット産業への進出ラッシュが続き、1980年代前半は大小150~200社が入り乱れるロボット戦国時代とされた。当社はこのような市場環境において、小型・電動式の「PUMA」を製品として加えることで、大型・油圧式の「川崎ユニメート」では参入が難しかった分野への拡大を目指した。
高まる電動式ロボットへの需要
大型電動式ロボットの自社独自開発
ロボット電動化への波は、小型ロボットだけに留まらず、これまで「川崎ユニメート」が対応していた大型ロボットの範囲にまで及んだ。電動式ロボットは当時の油圧式に比べて3分の1の電力消費、振動の少ない動作性、容易なメンテナンスといった特長を備えており、顧客の需要を捉えるものであった。そしてその頃、大型電動サーボ技術の進歩と共に、他社の電動ロボット開発、市場投入も進んでいた。
その頃当社の電動式ロボットは、小型で可搬質量5~10kgの「PUMA」のみであった。その頃ロボットの適用が進んでいたスポット溶接用のガンは大型化しており、自動車メーカーからのロボット電動化および大型化の需要に耐え得るものではなかった。提携先のユニメーションにはもはや依存する技術がなく、市場の需要に応え得る大型の電動式ロボットの開発を、1982年から、全面的な当社独自技術によって進めることとなった。
「ユニメート」と根本的に異なる制御・駆動方式に苦労しつつも、翌1983年には、当社初の国産、電動式大型ロボット「Eシリーズ」を開発する。当社独自の技術を用い、油圧ではなく電動技術を用いたロボットに転換した点で革新的であった。
この「Eシリーズ」は、自動車メーカーとの二人三脚により開発したといっても過言ではない。メーカーの需要に基づき、スポット溶接、スタッド溶接(一方向ガンによる加圧スポット溶接)、シーリング等の幅広い適用に対応し、ラインアップを拡充していった。
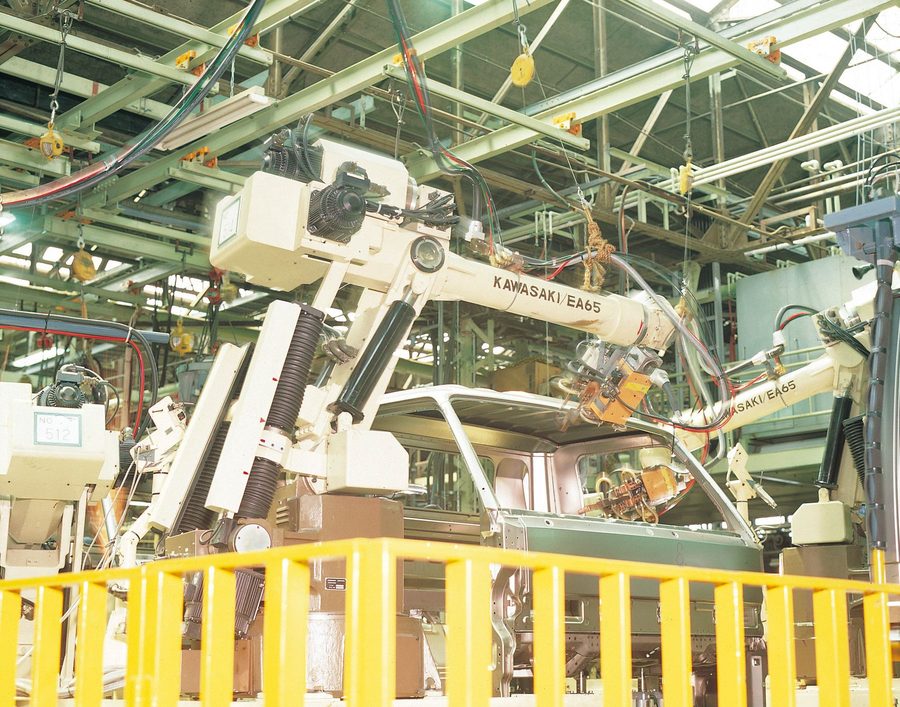
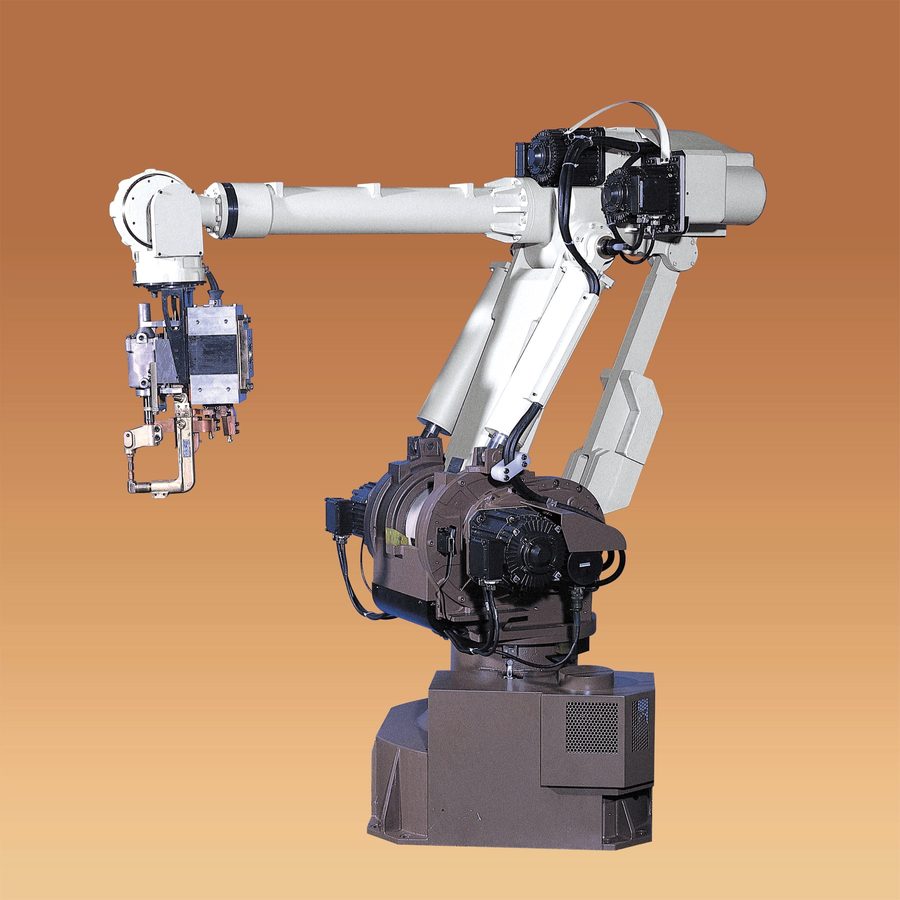
なかでも「EX100」は、自動車メーカーへのベストセラー機種となった。この機種は、かねてより当社ロボットの導入が進んでいたスポット溶接に用途を絞り、全面的な新設計に基づき開発された。動作範囲の拡大、短距離高速性、純光学式ハイブリッドエンコーダー採用による高精度位置決め、溶接条件自動設定などのソフトウェア装備など、性能・機能面を高度化すると共に、品質・コスト面でも徹底的な改善を実施した。この評価は国内外において着実に高まり、日本の大手自動車メーカーからの採用が続き、のちに米国への導入にもつながる。
用途拡大へ向け製品拡充
世界初ダイレクトドライブ方式のスカラロボットを発売
1980年代は半導体需要が急増した時期でもあった。1984年には米国アップルコンピュータが「Macintosh」を発表。翌1985年には任天堂「ファミリーコンピュータ」が大ブームを呼び、そのCPUに使われる半導体の需要を牽引していったのだ。
この状況の中、当社は1985年、米国アデプトテクノロジー(Adept Technology, Inc.)と技術提携契約を結び、翌1986年より同社のダイレクトドライブ(直駆動)方式スカラロボット「AdeptOne(アデプトワン)」を国産化し発売。その得意分野は、半導体製品の実装や小物製品の組み立てなどであり、半導体装置メーカーや自動車部品メーカーなどへの納入を開始した。
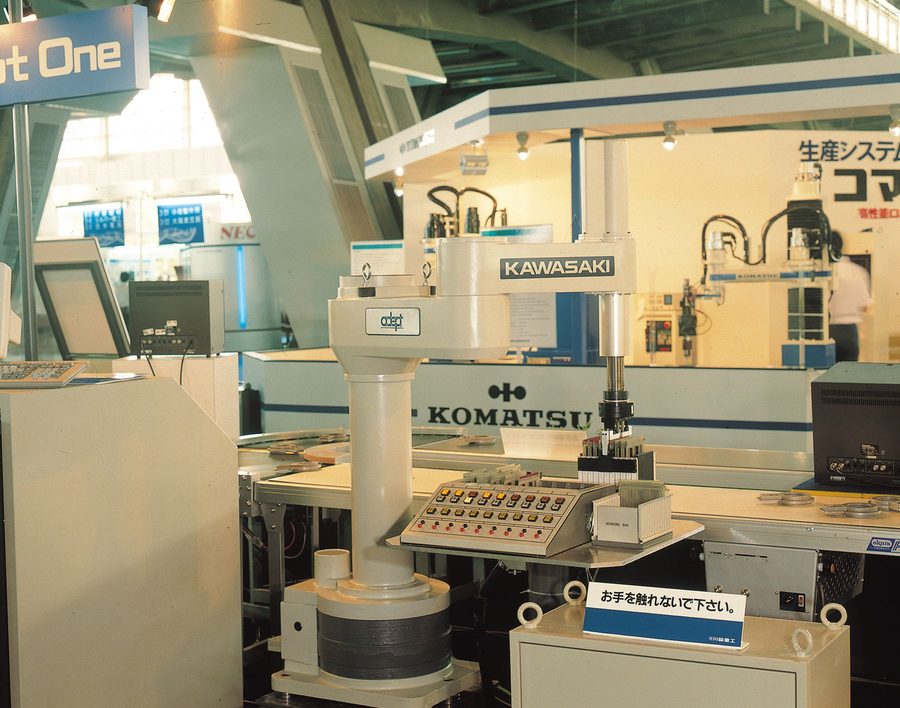
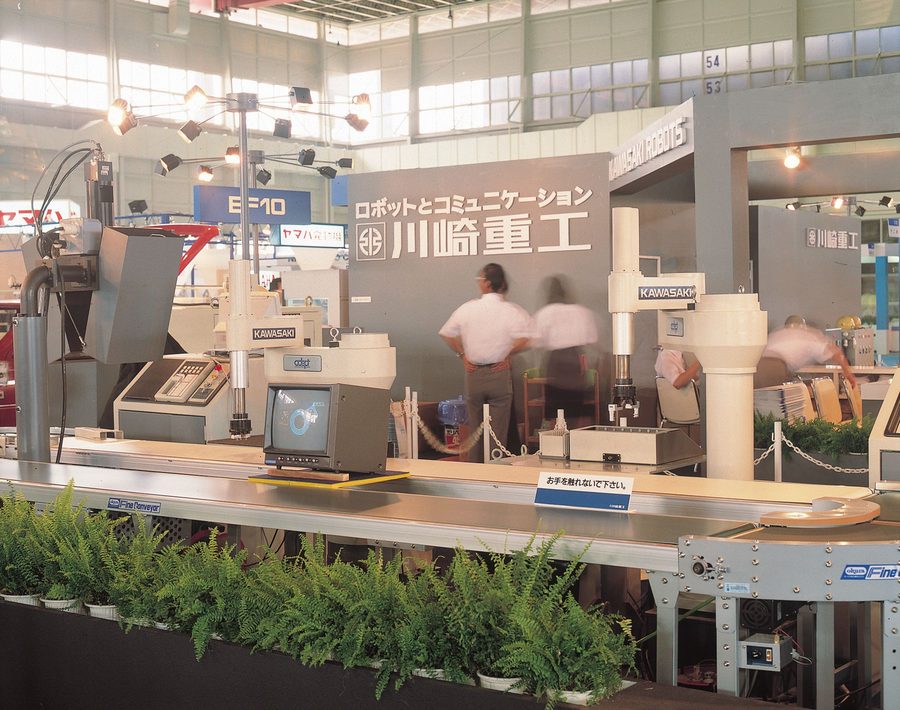
「AdeptOne」とは熟練者の意で、世界で初めてダイレクトモーターを採用した水平多関節型ロボットであった。ギアを使わないため、摩擦や振動が少なく、秒速9mの超高速性能、高精度の動作が実現可能。高度知覚ビジョンシステムを備えており、部品の位置を瞬時に判断しながら作業を行うことが可能であった。
しかしながら、ロボット戦国時代で新規参入が相次ぐ中、半導体や電子機器メーカーは自社独自でロボットを内製していたことに加え、市場に出回る安価なスカラロボットに対し「AdeptOne」の価格優位性が低かったことや、「インサーター・マウンター」と呼ばれる半導体実装専用機での製造が一般的だったことも重なり、普及の壁は厚かった。
出典:
❶内閣府経済社会総合研究所「バブル/デフレ期の日本経済と経済政策」(2011)
❷一般社団法人日本自動車工業会「JAMAGAZINE」“特集 グローバルマーケット”(2015)
まとめ
ここまでが、川崎重工の産業用ロボット国産化までの物語だ。
1950年代に米国で産業用ロボットが誕生して以来、その可能性をいち早く見出した川崎重工は、日本初の産業用ロボット国産化に挑戦し、日本のロボット産業の礎を築いてきた。そこには常に、「人に代わって危険で過酷な作業を担い、生産現場をより良くする」という創業期からの想いがある。
そして現在、ロボットの役割は単なる自動化にとどまらず、AIやデジタル技術との融合による高度な生産支援や、人とロボットが協働する新しいものづくりへと広がっている。川崎重工はこれからも、長年培ってきたロボット技術を進化させながら、製造業をはじめとするさまざまな産業の発展と、より豊かな社会の実現に貢献していく。