

外観検査
川崎重工独自の高速パルス出力機能で、精密な検査を実現
外観検査ロボットとは?
外観検査とは、製品や部品の表面にあるキズ、異物、汚れ、凹凸などを検出し、品質を確認するロボットです。
従来は人による目視検査が多く行われてきましたが、検査員の経験や作業時のコンディションによって判断にばらつきが生じるほか、熟練検査員の確保や教育にも時間を要します。カメラやセンサーとロボットを組み合わせることで、製品表面を一定の条件で撮像し、検査工程の自動化・省人化を図ることができます。また、検査結果を画像やデータとして保存することで、品質管理やトレーサビリティへの活用も可能になります。
外観検査の課題
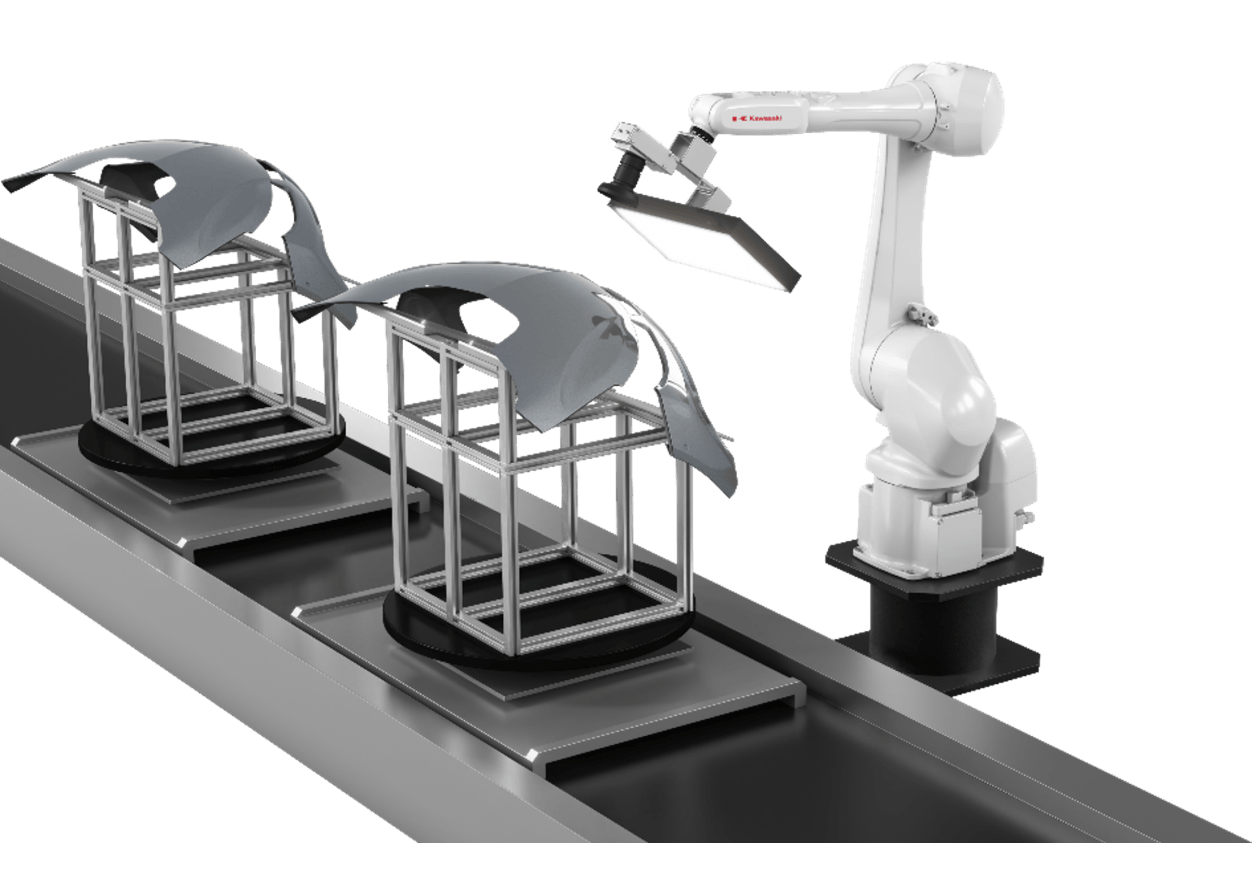
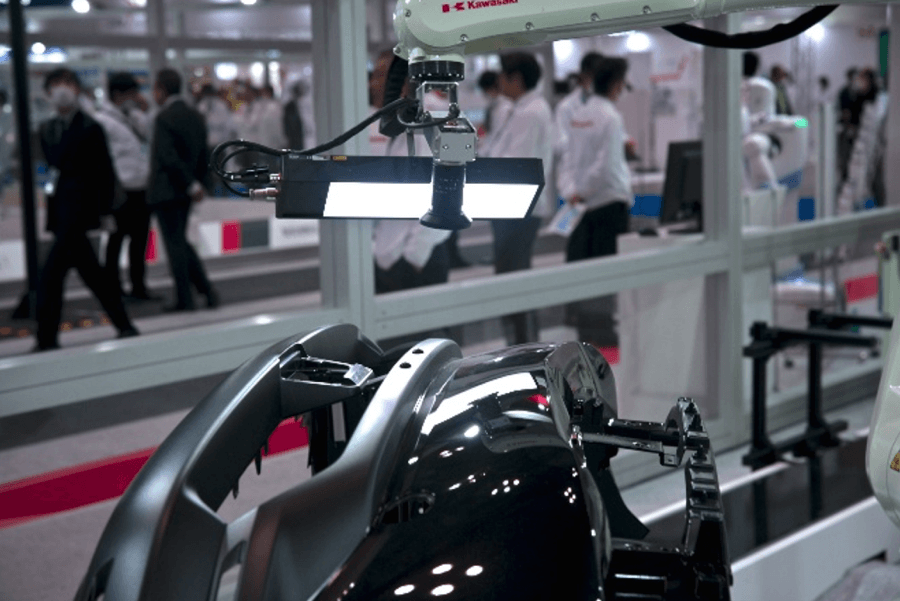
中大型部品や複雑な曲面を持つ製品の外観検査では、検査員の確保、検査品質の安定化、検査時間の短縮が大きな課題となります。
- 熟練検査員の確保や育成に時間がかかる
- 検査員の経験や判断基準によって、検査結果にばらつきが生じる
- 複雑な形状や広い範囲を検査する場合、検査に多くの時間を要する
- 目視検査では、検査結果や不良箇所を客観的なデータとして残しにくい
- 曲面や光沢面では、照明の反射状態が変化し、安定した撮像が難しい
特に、複雑な曲面をエリアカメラで検査する場合は、撮像範囲を細かく分けて複数回撮像する必要があるため、検査時間やロボットの教示工数が増加する傾向があります。
川崎重工のロボット
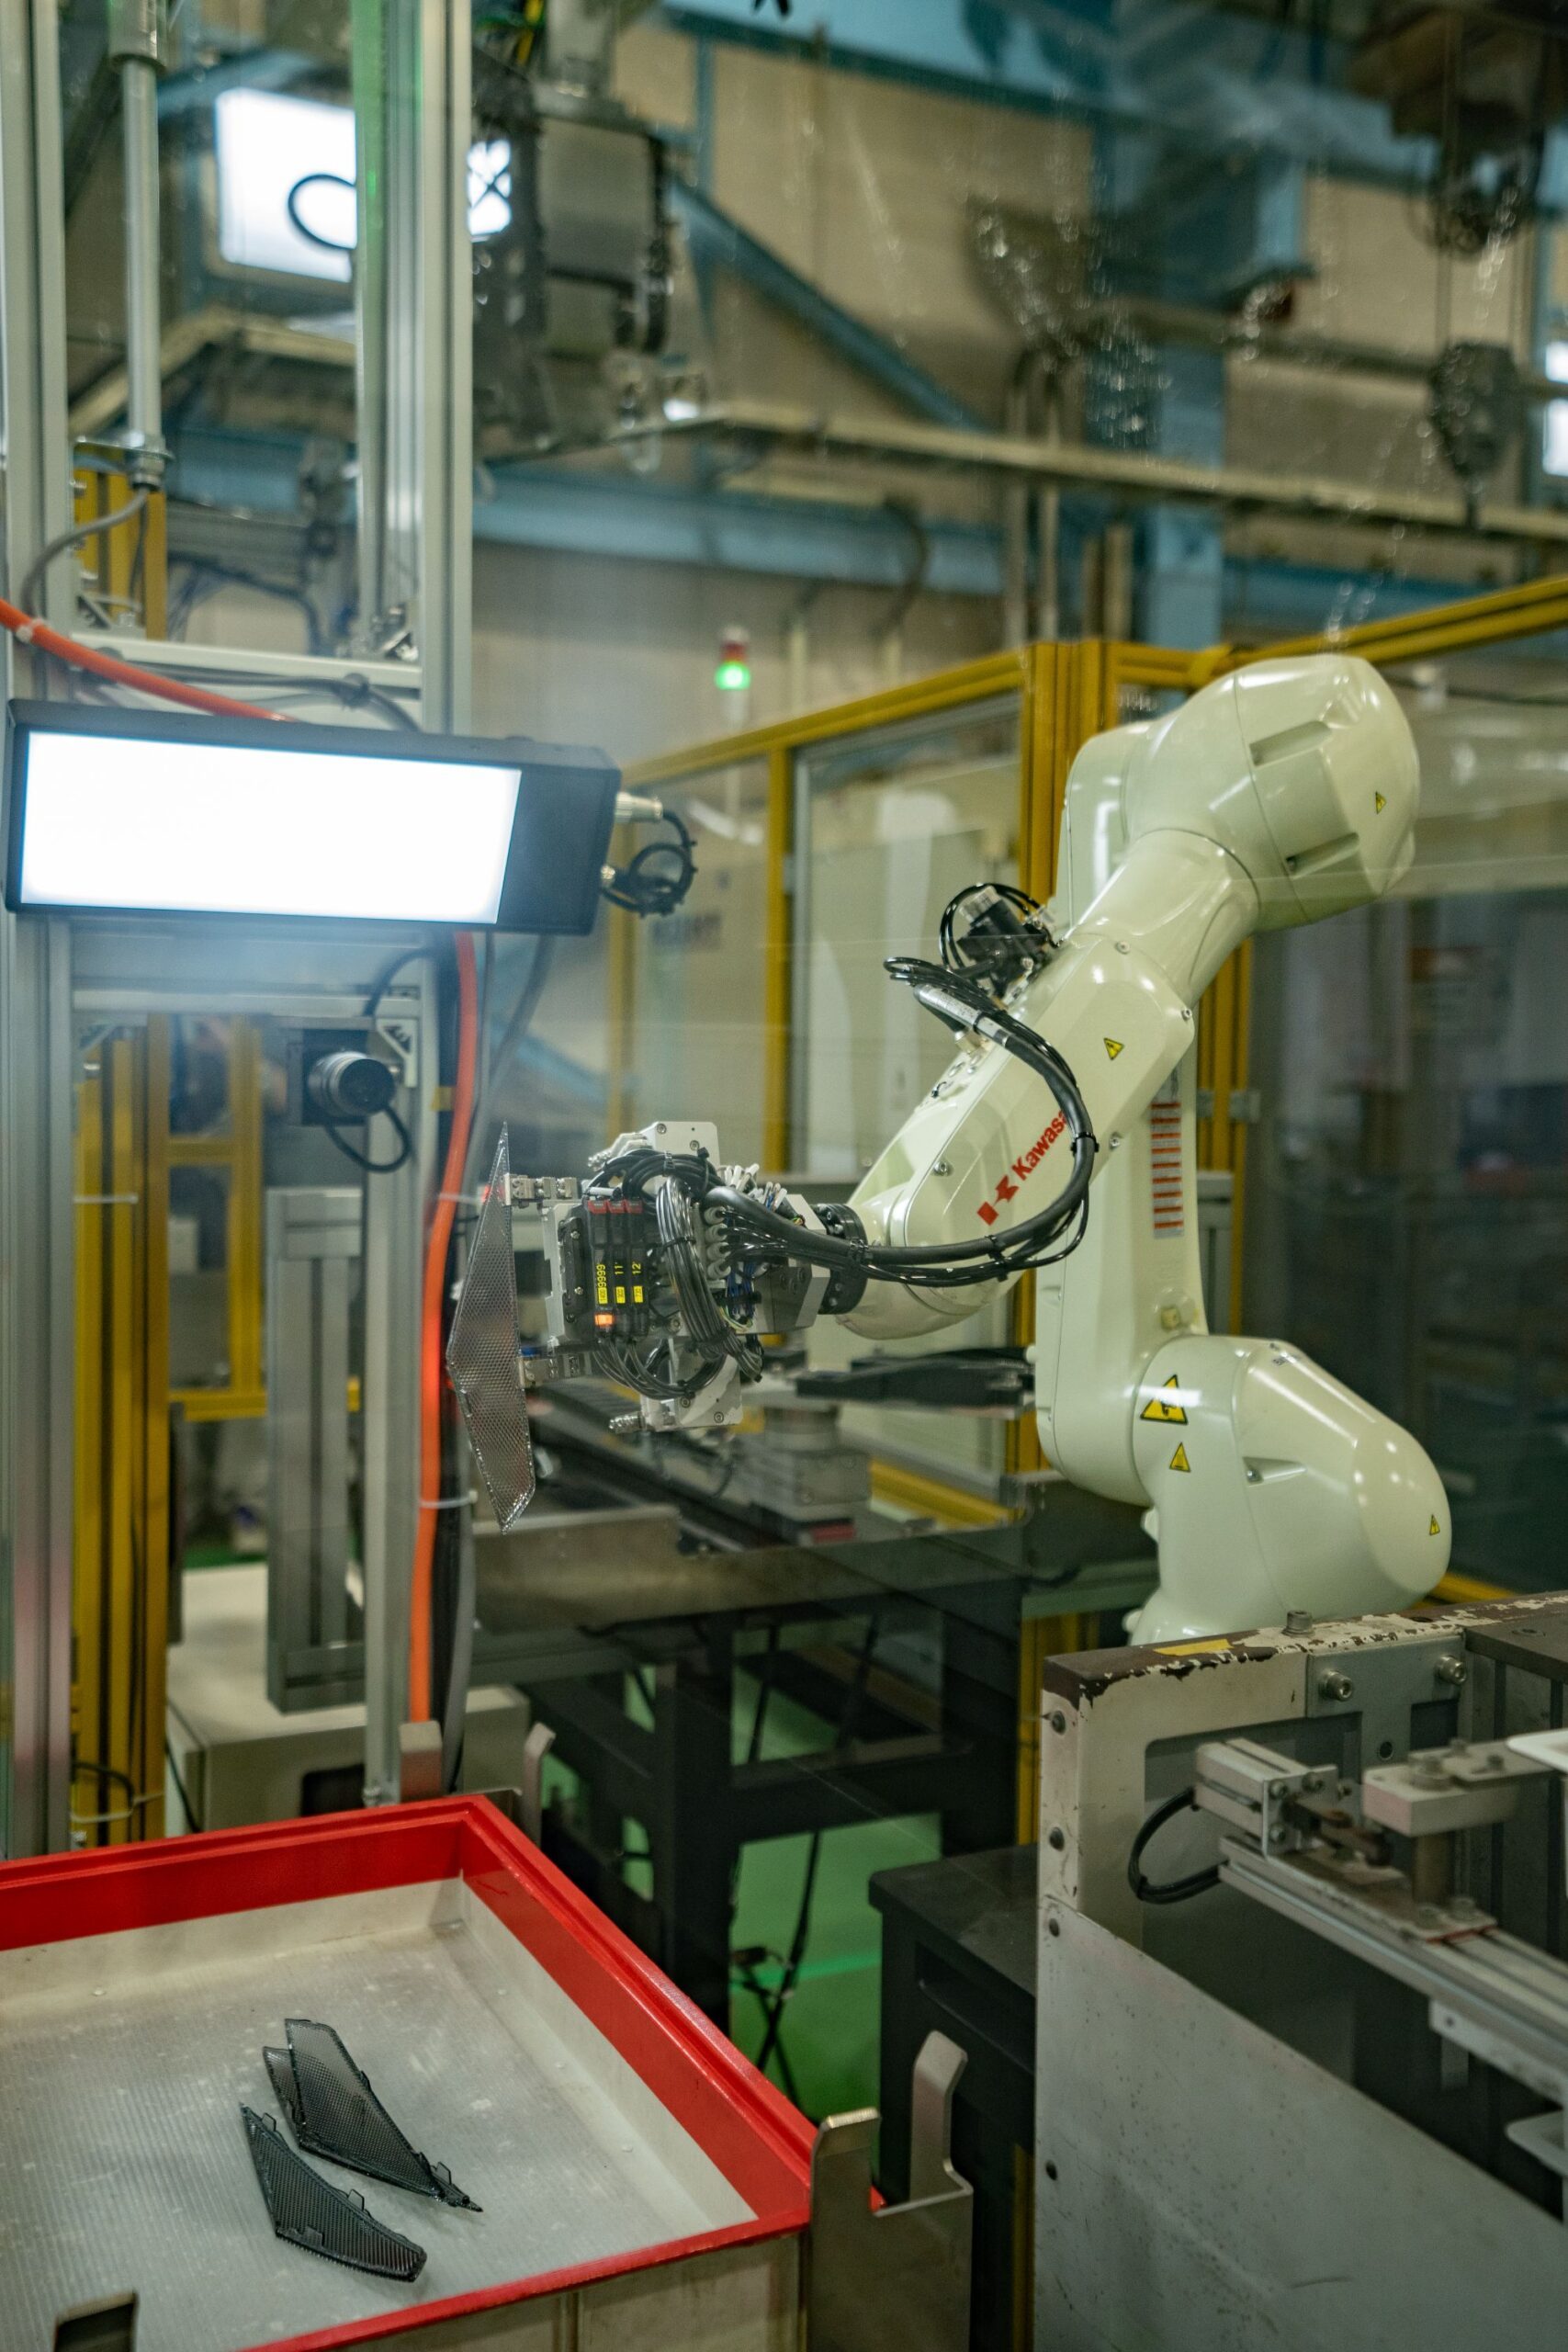
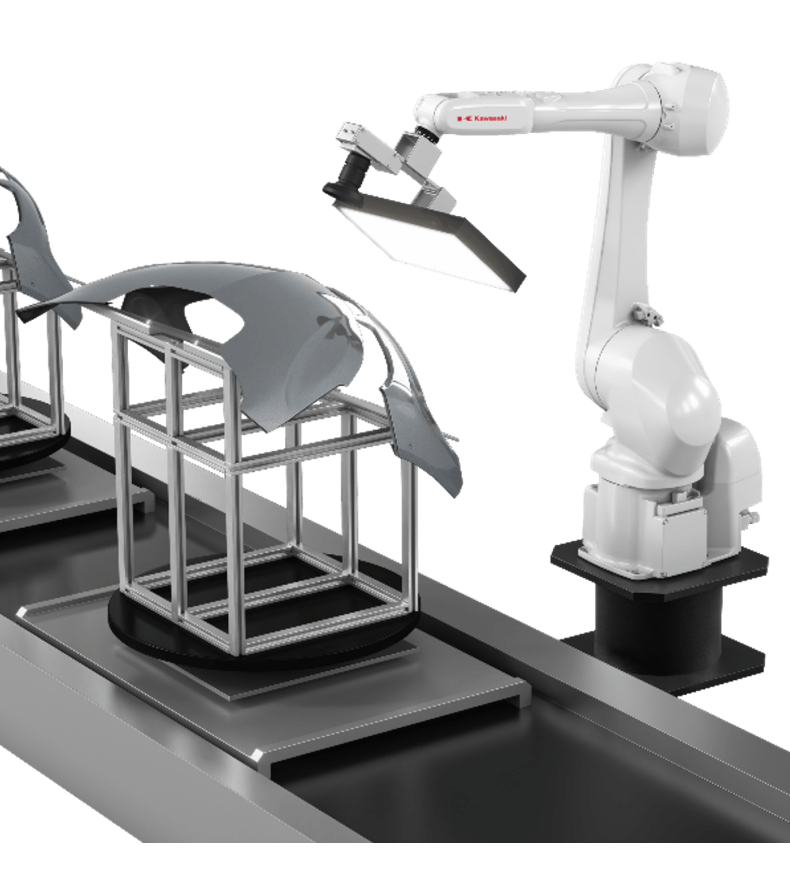
川崎重工は、ロボットとラインスキャンカメラを組み合わせた独自の走査型外観検査技術により、複雑な曲面を持つ製品の高速・精確な検査自動化を支援します。
高速パルス出力機能による精確な撮像
川崎重工独自の高速パルス出力機能により、ロボットの手先が一定距離を移動するごとに、カメラへ撮像トリガーを出力します。ロボットの速度が変化する曲面走査時でも、移動量に応じて一定間隔で画像を取得できるため、画像の伸び縮みを抑え、不良の大きさや位置を精確に捉えることができます。
曲面に沿った高速検査
ロボットに搭載したラインスキャンカメラを製品の形状に沿って移動させることで、曲面を連続的に撮像します。撮像範囲を細かく分割する必要があるエリアカメラと比べて、撮像枚数や検査時間を削減できるため、中大型部品や複雑形状部品の検査を効率化できます。適用条件によっては、従来の検査方法と比較して大幅な高速化が期待できます。
教示・立ち上げ作業を効率化
複雑な曲面の検査では、カメラと照明を適切な姿勢に保ちながら、製品全体を漏れなく撮像するための教示が必要です。川崎重工は、ロボットシミュレーションや検査パス作成、撮像範囲の確認を支援するソフトウェアを提供し、検査プログラムの作成と事前検証を支援します。設備立ち上げや品種追加に伴う現地作業時間の短縮にも貢献します。
適用例
導入事例
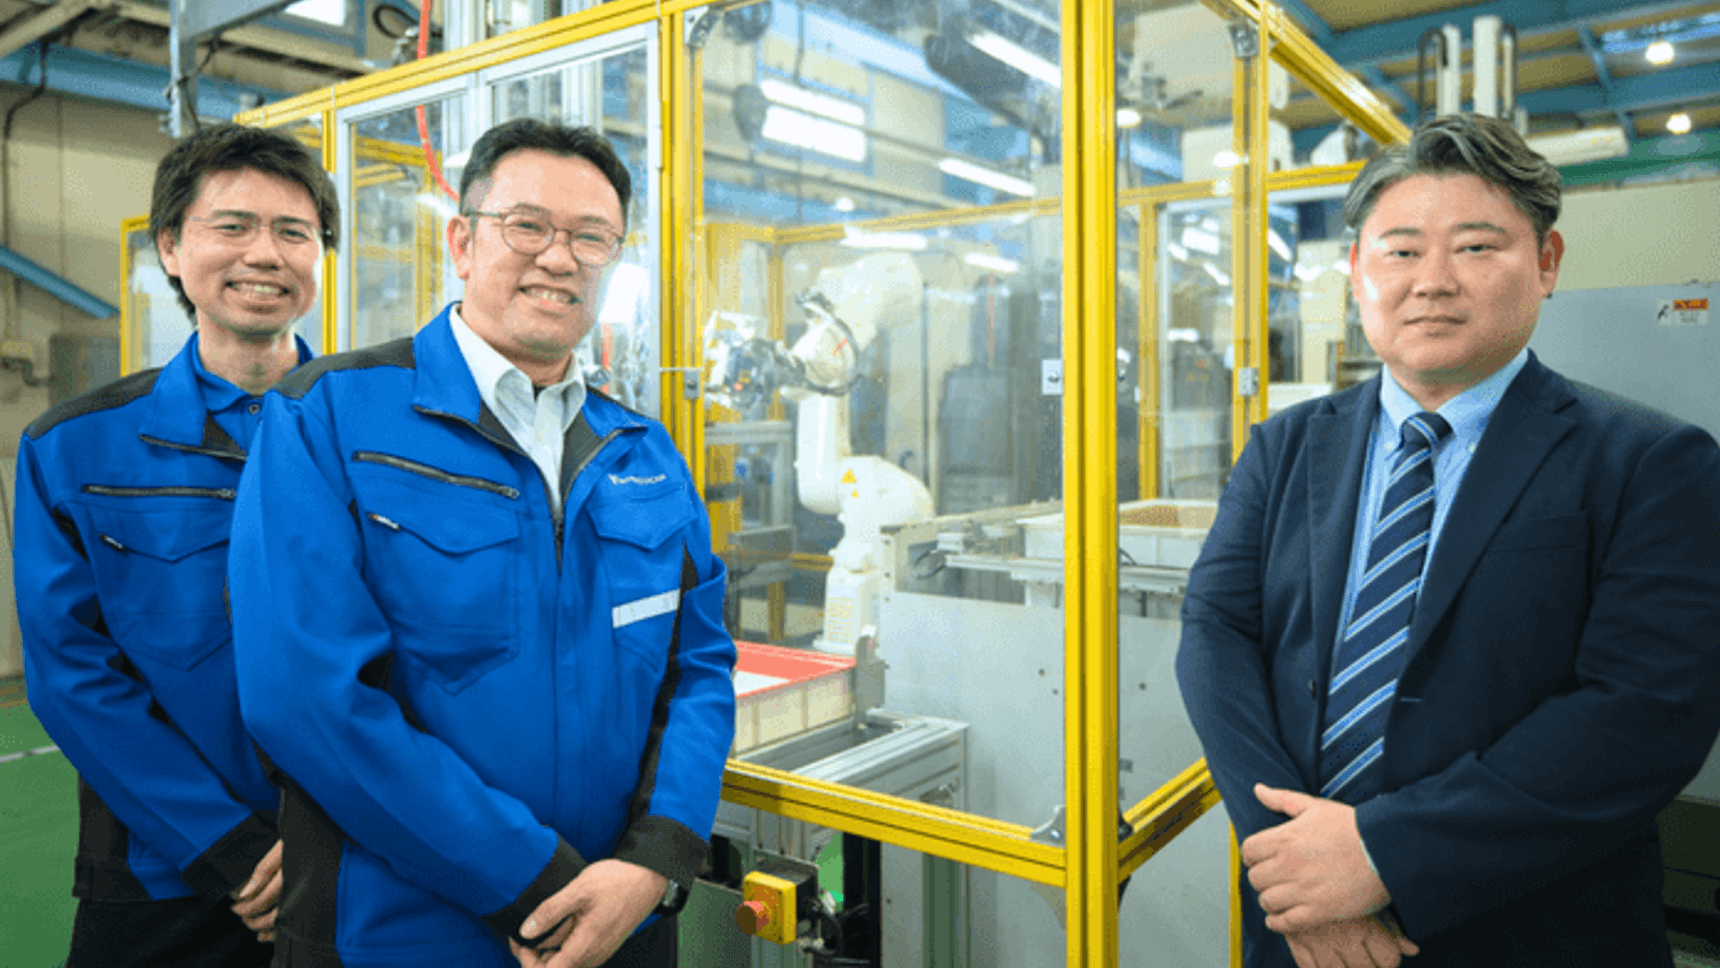
導入事例:複雑形状部品の外観検査を自動化、省人化と検査精度向上を実現(株式会社山口製作所)
1950年に創業した山口製作所は、戦後の技術革新とともに成長を遂げてきた精密部品メーカーです。川崎重工の「外観検査ロボットシステム」は、検査工程における不具合検出という重要な役割を担っています。
外観検査ロボットシステム
- 「ツール先端移動量出力機能」を駆使することで、曲面に沿った動きをさせることができ、高解像度で撮像できるラインスキャンカメラの性能を最大化
- 複雑形状に対して高速で高精度な検査の自動化を可能に
サポート
川崎重工は単なるハードウェアの提供に留まりません。
- 高い生産性を誇るロボット
- オープンなアーキテクチャで柔軟なカスタマイズ
- 技術に縛られない設計思想
単なる保守ではなく、ロボットの一生「導入 → 稼働 → 整備 → 更新」までをフルカバーする総合サポート体制を整えています。
さらに、全国サービス拠点・24時間ヘルプデスクなど、「いつでも頼れる体制」が整っており、導入後も安心して運用し続けられます。